

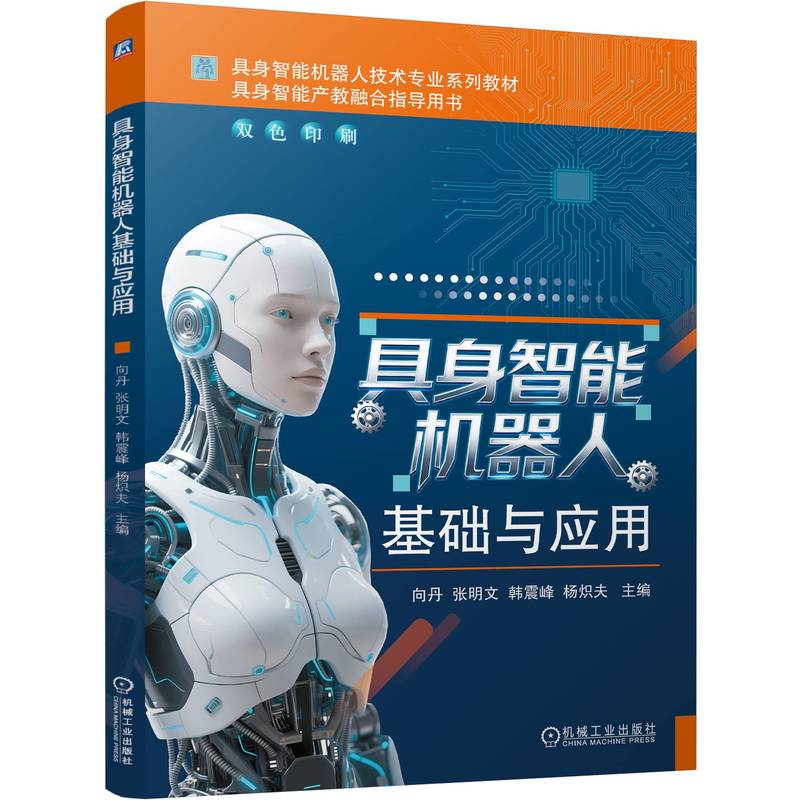


具身智能机器人基础与应用 / 具身智能机器人技术专业系列教材 具身智能产教融合指导用书
定价:¥49.80
作者: 向丹,张明文,韩震峰等
出版时间:2026-07-30
出版社:机械工业出版社
- 机械工业出版社
- 9787111815730
- 1-1
- 2026-07-30
- 243
内容简介
本书是“具身智能机器人技术专业系列教材 具身智能产教融合指导用书”之一,系统地整合了人工智能、工业机械臂、移动机械腿及具身智能机器人等核心内容,深入解析了具身智能机器人的本体构造与智能系统,全面探究了具身智能机器人的设计理论与应用技术。同时,结合产业真实机器人开展实操指导与图解剖析,并对行业发展前景进行科学展望,构建了从基础理论到工程实践的完整知识体系。全书共分为11 章,主要内容包括具身智能技术、人工智能技术、机器人技术、具身智能机器人技术、具身智能机器人本体、具身智能机器人智能、具身智能机器人设计、具身智能机器人宇树G1 的应用、具身智能机器人操作、典型具身智能机器人、具身智能机器人未来。
本书既可作为具身智能机器人技术专业及人工智能相关专业的教材,也可作为相关专业技术人员的参考用书。
本书既可作为具身智能机器人技术专业及人工智能相关专业的教材,也可作为相关专业技术人员的参考用书。
目录
前言
第1 章 具身智能技术 1
1.1 具身智能概况 2
1.1.1 具身智能发展历程 2
1.1.2 具身智能发展现状 3
1.2 具身智能内涵 4
1.2.1 具身智能的定义 4
1.2.2 具身智能与其他智能 5
1.2.3 具身智能的三要素 8
1.2.4 具身智能的核心技术 10
1.2.5 具身智能的技术方向 10
1.2.6 具身智能的技术特点 11
1.3 具身智能应用 12
1.3.1 工业制造 12
1.3.2 智慧康养 13
1.3.3 家庭服务 13
1.3.4 特种场景 14
第2 章 人工智能技术 15
2.1 人工智能概况 16
2.1.1 人工智能发展简史 16
2.1.2 人工智能发展规划 17
2.1.3 人工智能发展趋势 19
2.2 人工智能技术基础 20
2.2.1 人工智能的定义和特点 20
2.2.2 人工智能的技术体系架构 21
2.2.3 人工智能的主要技术方向 22
2.3 人工智能三要素 27
2.3.1 数据 27
2.3.2 算力 29
2.3.3 算法 30
2.4 人工智能行业应用 34
2.4.1 智能制造 34
2.4.2 智能家居 35
2.4.3 智能交通 36
2.4.4 智能医疗 36
第3 章 机器人技术 38
3.1 机器人基础 39
3.1.1 机器人的定义 39
3.1.2 机器人三原则 39
3.1.3 机器人的分类 39
3.2 工业机械臂基础 41
3.2.1 工业机械臂概述 41
3.2.2 工业机械臂的内涵 42
3.2.3 工业机械臂的分类 43
3.2.4 工业机械臂的组成 45
3.2.5 工业机械臂的应用 46
3.3 移动机械腿基础 48
3.3.1 移动机械腿概述 48
3.3.2 移动机械腿的内涵 48
3.3.3 移动机械腿的分类 51
3.3.4 移动机械腿的应用 52
第4 章 具身智能机器人技术 54
4.1 具身智能机器人概况 55
4.1.1 具身智能机器人的发展 55
4.1.2 具身智能机器人的内涵 57
4.1.3 具身智能机器人的等级 58
4.1.4 具身智能机器人的应用 59
4.2 具身智能机器人的组成 61
4.2.1 具身本体 61
4.2.2 智能系统 63
4.3 具身本体基础技术 65
4.3.1 机器人关节 65
4.3.2 机器人自由度 66
4.3.3 本体分割与重组 67
4.3.4 机器人坐标系 68
4.4 智能系统模型 69
4.4.1 Transformer 架 69
4.4.2 大语言模型 70
4.4.3 视觉语言模型 70
4.4.4 视觉- 语言- 动作模型 70
4.4.5 具身世界模型 72
4.5 具身智能仿真平台 73
4.5.1 仿真平台简介 73
4.5.2 MuJoCo 入门 74
4.5.3 Isaac Sim 入门 76
第5 章 具身智能机器人本体 79
5.1 头颈系统 80
5.1.1 头颈系统概述 80
5.1.2 颈部机构 81
5.1.3 头部机构 81
5.2 躯干系统 82
5.2.1 躯干系统概述 82
5.2.2 胸腔结构 83
5.2.3 腰部结构 84
5.3 手臂系统 85
5.3.1 手臂系统概述 85
5.3.2 机械臂 85
5.3.3 灵巧手 87
5.4 腿足系统 88
5.4.1 腿足系统概述 88
5.4.2 机械腿 88
5.4.3 机械足 91
第6 章 具身智能机器人智能 93
6.1 智能系统的组成 94
6.2 环境感知系统 94
6.2.1 环境感知系统的组成 94
6.2.2 环境感知系统的设计 95
6.2.3 环境感知系统的硬件 95
6.2.4 机器人视觉技术 100
6.2.5 机器人语音技术 101
6.3 认知决策系统 103
6.3.1 认知决策系统的组成 103
6.3.2 认知决策系统的设计 104
6.3.3 认知决策系统的硬件计算平台 104
6.3.4 认知决策系统的软件栈 105
6.3.5 认知决策系统的模型数据 106
6.3.6 具身智能导航与路径规划 107
6.4 运动控制系统 108
6.4.1 运动控制系统的组成 108
6.4.2 运动控制系统的设计 108
6.4.3 运动控制系统的硬件 109
6.4.4 机器人运动学 110
6.4.5 机器人动力学 110
6.4.6 双足行走原理 111
第7 章 具身智能机器人设计 114
7.1 具身智能机器人简介 115
7.2 机器人本体设计 118
7.2.1 头颈系统设计 118
7.2.2 躯干系统设计 118
7.2.3 手臂系统设计 118
7.2.4 腿足系统设计 119
7.3 机器人电气系统设计 120
7.3.1 电气系统架构 120
7.3.2 供电系统设计 120
7.3.3 控制系统设计 121
7.4 关节模组 122
7.4.1 关节模组的内涵 122
7.4.2 关节模组的功能 122
7.4.3 关节模组实例 123
第8 章 具身智能机器人宇树G1 的应用 124
8.1 具身智能机器人宇树G1 概述 125
8.2 机器人本体 129
8.2.1 头颈系统 129
8.2.2 躯干系统 130
8.2.3 手臂系统 132
8.2.4 腿足系统 134
8.3 机器人遥控器 135
8.4 Unitree Explore APP 138
第9 章 具身智能机器人操作 144
9.1 机器人开机流程 145
9.1.1 坐立开机 145
9.1.2 悬挂开机 146
9.2 机器人运动 148
9.2.1 切换模式/ 功能 148
9.2.2 常规运控 148
9.2.3 基本动作 149
9.2.4 交互功能 149
9.2.5 走跑运控 150
9.3 关机流程 150
9.3.1 坐立关机 150
9.3.2 悬挂关机 150
第10章 典型具身智能机器人 151
10.1 宇树机器人 152
10.2 智元机器人 153
10.3 众擎机器人 154
10.4 乐聚机器人 155
10.5 银河通用机器人 156
10.6 自变量机器人 156
10.7 松延动力机器人 157
10.8 星动纪元机器人 158
10.9 傅里叶机器人 159
10.10 优必选机器人 160
10.11 魔法原子机器人 160
10.12 星海图机器人 161
10.13 逐际动力机器人 162
10.14 萝博派对机器人 162
第11章 具身智能机器人未来 164
11.1 感知与交互 165
11.2 决策与控制 167
11.3 协作与系统 170
11.4 基础技术支撑 172
11.5 安全与伦理 174
参考文献 177
第1 章 具身智能技术 1
1.1 具身智能概况 2
1.1.1 具身智能发展历程 2
1.1.2 具身智能发展现状 3
1.2 具身智能内涵 4
1.2.1 具身智能的定义 4
1.2.2 具身智能与其他智能 5
1.2.3 具身智能的三要素 8
1.2.4 具身智能的核心技术 10
1.2.5 具身智能的技术方向 10
1.2.6 具身智能的技术特点 11
1.3 具身智能应用 12
1.3.1 工业制造 12
1.3.2 智慧康养 13
1.3.3 家庭服务 13
1.3.4 特种场景 14
第2 章 人工智能技术 15
2.1 人工智能概况 16
2.1.1 人工智能发展简史 16
2.1.2 人工智能发展规划 17
2.1.3 人工智能发展趋势 19
2.2 人工智能技术基础 20
2.2.1 人工智能的定义和特点 20
2.2.2 人工智能的技术体系架构 21
2.2.3 人工智能的主要技术方向 22
2.3 人工智能三要素 27
2.3.1 数据 27
2.3.2 算力 29
2.3.3 算法 30
2.4 人工智能行业应用 34
2.4.1 智能制造 34
2.4.2 智能家居 35
2.4.3 智能交通 36
2.4.4 智能医疗 36
第3 章 机器人技术 38
3.1 机器人基础 39
3.1.1 机器人的定义 39
3.1.2 机器人三原则 39
3.1.3 机器人的分类 39
3.2 工业机械臂基础 41
3.2.1 工业机械臂概述 41
3.2.2 工业机械臂的内涵 42
3.2.3 工业机械臂的分类 43
3.2.4 工业机械臂的组成 45
3.2.5 工业机械臂的应用 46
3.3 移动机械腿基础 48
3.3.1 移动机械腿概述 48
3.3.2 移动机械腿的内涵 48
3.3.3 移动机械腿的分类 51
3.3.4 移动机械腿的应用 52
第4 章 具身智能机器人技术 54
4.1 具身智能机器人概况 55
4.1.1 具身智能机器人的发展 55
4.1.2 具身智能机器人的内涵 57
4.1.3 具身智能机器人的等级 58
4.1.4 具身智能机器人的应用 59
4.2 具身智能机器人的组成 61
4.2.1 具身本体 61
4.2.2 智能系统 63
4.3 具身本体基础技术 65
4.3.1 机器人关节 65
4.3.2 机器人自由度 66
4.3.3 本体分割与重组 67
4.3.4 机器人坐标系 68
4.4 智能系统模型 69
4.4.1 Transformer 架 69
4.4.2 大语言模型 70
4.4.3 视觉语言模型 70
4.4.4 视觉- 语言- 动作模型 70
4.4.5 具身世界模型 72
4.5 具身智能仿真平台 73
4.5.1 仿真平台简介 73
4.5.2 MuJoCo 入门 74
4.5.3 Isaac Sim 入门 76
第5 章 具身智能机器人本体 79
5.1 头颈系统 80
5.1.1 头颈系统概述 80
5.1.2 颈部机构 81
5.1.3 头部机构 81
5.2 躯干系统 82
5.2.1 躯干系统概述 82
5.2.2 胸腔结构 83
5.2.3 腰部结构 84
5.3 手臂系统 85
5.3.1 手臂系统概述 85
5.3.2 机械臂 85
5.3.3 灵巧手 87
5.4 腿足系统 88
5.4.1 腿足系统概述 88
5.4.2 机械腿 88
5.4.3 机械足 91
第6 章 具身智能机器人智能 93
6.1 智能系统的组成 94
6.2 环境感知系统 94
6.2.1 环境感知系统的组成 94
6.2.2 环境感知系统的设计 95
6.2.3 环境感知系统的硬件 95
6.2.4 机器人视觉技术 100
6.2.5 机器人语音技术 101
6.3 认知决策系统 103
6.3.1 认知决策系统的组成 103
6.3.2 认知决策系统的设计 104
6.3.3 认知决策系统的硬件计算平台 104
6.3.4 认知决策系统的软件栈 105
6.3.5 认知决策系统的模型数据 106
6.3.6 具身智能导航与路径规划 107
6.4 运动控制系统 108
6.4.1 运动控制系统的组成 108
6.4.2 运动控制系统的设计 108
6.4.3 运动控制系统的硬件 109
6.4.4 机器人运动学 110
6.4.5 机器人动力学 110
6.4.6 双足行走原理 111
第7 章 具身智能机器人设计 114
7.1 具身智能机器人简介 115
7.2 机器人本体设计 118
7.2.1 头颈系统设计 118
7.2.2 躯干系统设计 118
7.2.3 手臂系统设计 118
7.2.4 腿足系统设计 119
7.3 机器人电气系统设计 120
7.3.1 电气系统架构 120
7.3.2 供电系统设计 120
7.3.3 控制系统设计 121
7.4 关节模组 122
7.4.1 关节模组的内涵 122
7.4.2 关节模组的功能 122
7.4.3 关节模组实例 123
第8 章 具身智能机器人宇树G1 的应用 124
8.1 具身智能机器人宇树G1 概述 125
8.2 机器人本体 129
8.2.1 头颈系统 129
8.2.2 躯干系统 130
8.2.3 手臂系统 132
8.2.4 腿足系统 134
8.3 机器人遥控器 135
8.4 Unitree Explore APP 138
第9 章 具身智能机器人操作 144
9.1 机器人开机流程 145
9.1.1 坐立开机 145
9.1.2 悬挂开机 146
9.2 机器人运动 148
9.2.1 切换模式/ 功能 148
9.2.2 常规运控 148
9.2.3 基本动作 149
9.2.4 交互功能 149
9.2.5 走跑运控 150
9.3 关机流程 150
9.3.1 坐立关机 150
9.3.2 悬挂关机 150
第10章 典型具身智能机器人 151
10.1 宇树机器人 152
10.2 智元机器人 153
10.3 众擎机器人 154
10.4 乐聚机器人 155
10.5 银河通用机器人 156
10.6 自变量机器人 156
10.7 松延动力机器人 157
10.8 星动纪元机器人 158
10.9 傅里叶机器人 159
10.10 优必选机器人 160
10.11 魔法原子机器人 160
10.12 星海图机器人 161
10.13 逐际动力机器人 162
10.14 萝博派对机器人 162
第11章 具身智能机器人未来 164
11.1 感知与交互 165
11.2 决策与控制 167
11.3 协作与系统 170
11.4 基础技术支撑 172
11.5 安全与伦理 174
参考文献 177
