

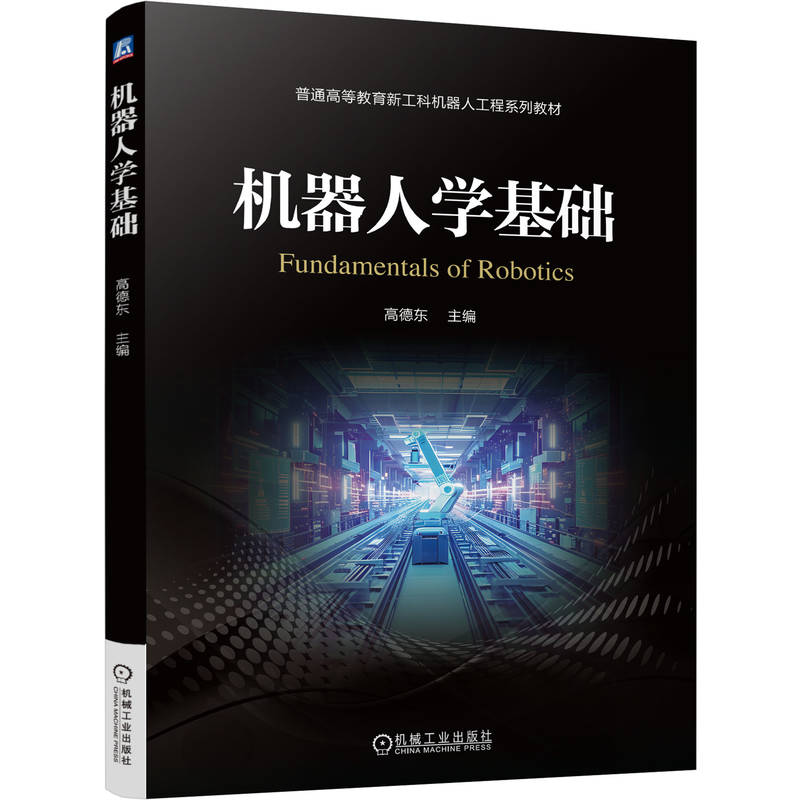


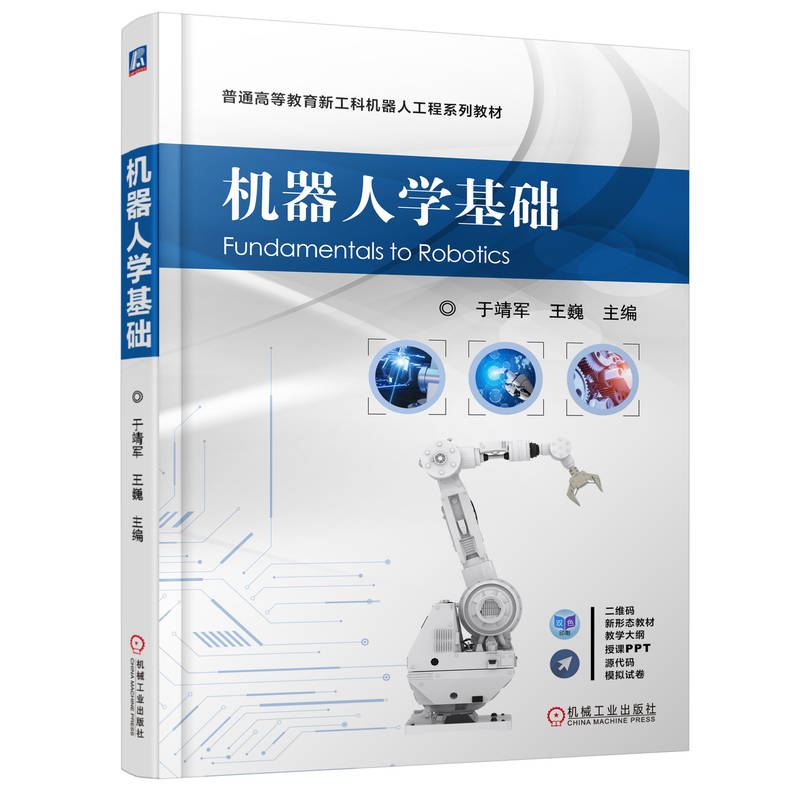


机器人学基础 / 普通高等教育新工科机器人工程系列教材
定价:¥59.80
作者: 高德东
出版时间:2026-07-13
出版社:机械工业出版社
- 机械工业出版社
- 9787111810926
- 1-1
- 2026-07-13
- 396
内容简介
本书旨在为读者提供一个全面细致的机器人学基础内容的学习框架,从基础理论到专业知识,由浅入深,逐步引导读者掌握机器人学的核心知识。全书除绪论外,分为7章,涵盖了机器人学的预备数学知识、机器人运动学、微分运动与静力学、轨迹规划、机器人动力学、运动控制以及力控制等方面的内容。
本书适合作为机器人、机械工程、自动化、人工智能等相关专业的教材或参考书,也可作为机器人技术爱好者的自学参考书。通过本书的学习,读者将能够全面掌握机器人学的基础理论,为后续的研究和应用打下坚实的基础。
本书适合作为机器人、机械工程、自动化、人工智能等相关专业的教材或参考书,也可作为机器人技术爱好者的自学参考书。通过本书的学习,读者将能够全面掌握机器人学的基础理论,为后续的研究和应用打下坚实的基础。
目录
目录
前言
绪论1
0.1机器人的组成部分1
0.2机器人的自由度2
0.3机器人的构型和坐标系3
0.4机器人的性能指标和技术参数7
第1章机器人学的预备数学知识10
1.1矩阵的基础知识10
1.2向量运算14
1.3直角坐标系18
1.4向量旋转计算21
1.5齐次变换30
1.6刚体运动学和动力学基础32
第2章机器人运动学37
2.1正向运动学37
2.2典型的工业机器人结构运动学46
2.3关节空间和操作空间60
2.4运动学标定63
2.5逆运动学问题64
第3章微分运动与静力学72
3.1几何雅可比矩阵72
3.2典型机械臂的几何雅可比矩阵计算78
3.3运动学奇异80
3.4冗余性分析83
3.5基于几何雅可比矩阵的逆运动学算法85
3.6分析雅可比矩阵88
3.7基于分析雅可比矩阵的逆运动学算法91
3.8静力学99
3.9可操纵性椭球103
第4章轨迹规划107
4.1路径和轨迹107
4.2关节空间轨迹规划108
4.3操作空间轨迹规划122
第5章机器人动力学128
5.1拉格朗日方程128
5.2动力学模型的显著特性136
5.3简单机械臂动力学140
5.4动力学参数辨识154
5.5牛顿-欧拉方程155
5.6正向动力学和逆向动力学162
5.7轨迹的动力学标度163
5.8操作空间动力学模型165
5.9动力学可操作性椭球167
第6章运动控制169
6.1控制问题的描述169
6.2关节空间控制170
6.3分散控制173
6.4计算力矩前馈控制184
6.5集中控制186
6.6操作空间控制197
6.7各种控制方法的比较201
第7章力控制211
7.1与环境的交互作用211
7.2柔顺性控制212
7.3阻抗式控制216
7.4力控制方法220
7.5约束运动224
7.6自然和人工约束228
7.7混合力/运动控制232
附录238
附录A单位四元数表达式的推导过程238
附录B三杆件平面机械臂逆运动学解的推导过程238
附录C阻尼最小二乘法求解微分运动学逆问题的推导过程239
附录D角度/轴方向误差的计算240
附录E角度/轴方向误差微分的计算240
附录F单位四元数方向误差的推导过程241
附录G非奇异系数矩阵A的推导过程244
附录H杆件i惯量张量的推导过程247
附录I所讨论杆件i动能Ti的推导过程248
附录J式(7.29)的推导过程249
参考文献250
前言
绪论1
0.1机器人的组成部分1
0.2机器人的自由度2
0.3机器人的构型和坐标系3
0.4机器人的性能指标和技术参数7
第1章机器人学的预备数学知识10
1.1矩阵的基础知识10
1.2向量运算14
1.3直角坐标系18
1.4向量旋转计算21
1.5齐次变换30
1.6刚体运动学和动力学基础32
第2章机器人运动学37
2.1正向运动学37
2.2典型的工业机器人结构运动学46
2.3关节空间和操作空间60
2.4运动学标定63
2.5逆运动学问题64
第3章微分运动与静力学72
3.1几何雅可比矩阵72
3.2典型机械臂的几何雅可比矩阵计算78
3.3运动学奇异80
3.4冗余性分析83
3.5基于几何雅可比矩阵的逆运动学算法85
3.6分析雅可比矩阵88
3.7基于分析雅可比矩阵的逆运动学算法91
3.8静力学99
3.9可操纵性椭球103
第4章轨迹规划107
4.1路径和轨迹107
4.2关节空间轨迹规划108
4.3操作空间轨迹规划122
第5章机器人动力学128
5.1拉格朗日方程128
5.2动力学模型的显著特性136
5.3简单机械臂动力学140
5.4动力学参数辨识154
5.5牛顿-欧拉方程155
5.6正向动力学和逆向动力学162
5.7轨迹的动力学标度163
5.8操作空间动力学模型165
5.9动力学可操作性椭球167
第6章运动控制169
6.1控制问题的描述169
6.2关节空间控制170
6.3分散控制173
6.4计算力矩前馈控制184
6.5集中控制186
6.6操作空间控制197
6.7各种控制方法的比较201
第7章力控制211
7.1与环境的交互作用211
7.2柔顺性控制212
7.3阻抗式控制216
7.4力控制方法220
7.5约束运动224
7.6自然和人工约束228
7.7混合力/运动控制232
附录238
附录A单位四元数表达式的推导过程238
附录B三杆件平面机械臂逆运动学解的推导过程238
附录C阻尼最小二乘法求解微分运动学逆问题的推导过程239
附录D角度/轴方向误差的计算240
附录E角度/轴方向误差微分的计算240
附录F单位四元数方向误差的推导过程241
附录G非奇异系数矩阵A的推导过程244
附录H杆件i惯量张量的推导过程247
附录I所讨论杆件i动能Ti的推导过程248
附录J式(7.29)的推导过程249
参考文献250
