





- 科学出版社
- 9787030850898
- 1版
- B5
- 2026-08
作者简介
内容简介
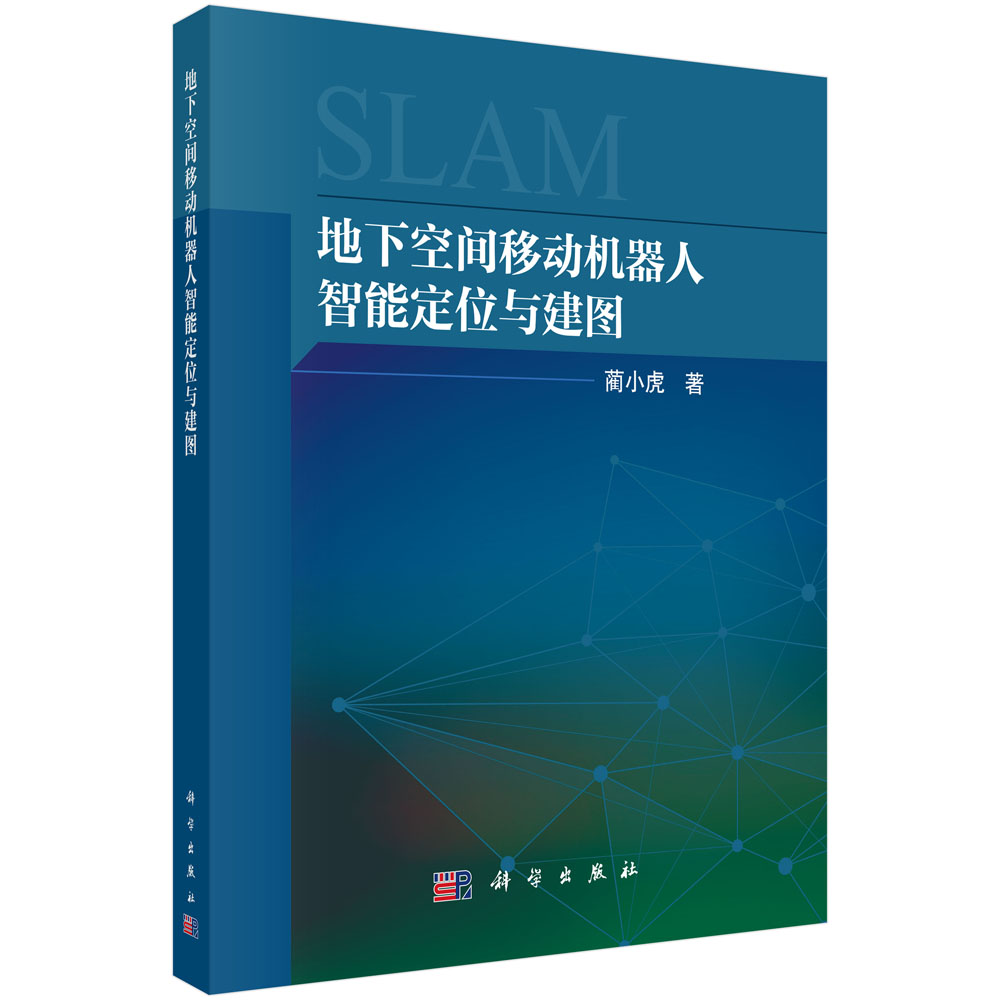
本书系统阐述地下空间移动机器人智能定位与建图的理论基础、关键技术与工程应用实践。针对地下空间普遍存在的全球导航卫星系统(GNSS)信号拒止、光照条件复杂、空间结构高度相似等典型问题,从数学建模、多源传感器数据融合、鲁棒位姿估计与高精度建图等方面开展系统介绍。结合地下车库、隧道、煤矿井下等典型应用场景,深入剖析同时定位与建图(SLAM)技术在工程实践中的实现路径与关键技术难点,构建了一套面向复杂地下空间的智能定位与建图技术体系。
目录
目录
前言
第1章 绪论 1
1.1 地下空间移动机器人背景与意义 1
1.2 地下空间移动机器人SLAM 2
1.2.1 地下空间移动机器人SLAM 的本质 2
1.2.2 地下空间移动机器人SLAM 的核心问题 3
1.3 地下空间移动机器人SLAM 研究现状 5
1.3.1 LiDAR SLAM 研究现状 5
1.3.2 视觉SLAM 研究现状 7
1.3.3 多源传感器数据融合SLAM 研究现状 9
参考文献 10
第2章 地下空间移动机器人SLAM 基础 13
2.1 地下空间移动机器人数据获取 13
2.2 地下空间移动机器人平台 14
2.2.1 数据采集平台 14
2.2.2 软件系统 15
2.2.3 多源传感器测量模型 17
2.3 地下空间移动机器人位姿表示与空间变换 22
2.3.1 坐标系定义 22
2.3.2 三维刚体运动描述 23
2.3.3 传感器空间关系标定 25
2.4 地下空间移动机器人状态估计理论 28
2.4.1 基于滤波的状态估计方法 29
2.4.2 基于因子图的状态估计方法 30
2.5 传感器噪声与误差分析 33
2.6 本章小结 35
参考文献 35
第3章 地下空间移动机器人SLAM 系统框架 37
3.1 地下空间移动机器人SLAM 系统构成 37
3.2 前端特征提取与数据关联 39
3.2.1 特征提取 40
3.2.2 数据关联 43
3.3 后端图优化与闭环检测 47
3.3.1 图优化 47
3.3.2 闭环检测 49
3.4 滤波类SLAM方法 50
3.4.1 EKF-SLAM方法 51
3.4.2 Fast-SLAM方法 52
3.5 优化类SLAM方法 54
3.5.1 因子图优化方法 54
3.5.2 位姿图优化方法 55
3.6 本章小结 56
参考文献 57
第4章 地下空间移动机器人视觉SLAM 关键技术 59
4.1 地下空间图像增强 59
4.2 移动机器人VO 与VSLAM 61
4.2.1 视觉里程计 61
4.2.2 视觉SLAM 63
4.2.3 VO与VSLAM对比 63
4.3 移动机器人视觉SLAM关键帧选取 65
4.3.1 关键帧选取框架 66
4.3.2 关键帧选取方法与原理 66
4.4 地下空间关键帧图像快速稠密建图 71
4.4.1 稠密建图框架 71
4.4.2 图像深度估计 72
4.4.3 地下空间稠密建图 75
4.5 移动机器人视觉SLAM 案例分析 78
4.5.1 实验设置 78
4.5.2 定性分析 78
4.5.3 定量分析 82
4.5.4 稠密建图实验 86
4.6 本章小结 89
参考文献 89
第5章 地下空间移动机器人LiDAR SLAM 关键技术 91
5.1 点云预处理 91
5.1.1 数据质量与时序一致性处理 91
5.1.2 点云滤波 92
5.1.3 点云分割与结构化处理 95
5.1.4 特征提取与增强 96
5.2 点云配准 97
5.3 LiDAR SLAM退化场景检测与补偿 100
5.3.1 退化场景检测 100
5.3.2 退化场景补偿 101
5.4 移动机器人建图与优化 104
5.4.1 移动机器人建图 104
5.4.2 建图优化 105
5.5 移动机器人LiDAR SLAM案例分析 106
5.6 本章小结 117
参考文献 117
第6章 多源传感器数据融合的移动机器人SLAM关键技术 119
6.1 地下空间移动机器人SLAM 框架 119
6.2 图像增强 121
6.3 稳健前端里程计 122
6.3.1 点云特征匹配 122
6.3.2 视觉图像跟踪 123
6.3.3 一致性检验 124
6.4 自适应后端优化 125
6.4.1 自适应加权模型 125
6.4.2 视觉增强的激光雷达闭环优化 129
6.4.3 因子图优化 130
6.5 多源传感器数据融合的移动机器人SLAM案例分析 132
6.5.1 地下空间移动机器人实验平台与场景 132
6.5.2 定性分析 133
6.5.3 定量分析 138
6.5.4 时间与性能 140
6.6 本章小结 141
参考文献 141
第7章 基于点云地图的地下空间移动机器人重定位方法 143
7.1 基于地图的移动机器人匹配定位 143
7.2 先验地图及实时传感器数据生成 144
7.2.1 稠密视觉点云地图生成方法 144
7.2.2 当前帧视觉点云生成 146
7.2.3 地下空间中的移动机器人点云地图生成方法 147
7.3 自适应先验地图分割 147
7.4 鲁棒重定位流程 148
7.4.1 基于稠密视觉点云地图约束的定位框架 148
7.4.2 基于高斯模糊NDT 地图的定位框架 148
7.5 基于先验地图的匹配定位方法 150
7.5.1 视觉点云约束下的定位方法 150
7.5.2 高斯模糊NDT 地图约束下的定位方法 151
7.6 重定位案例分析 154
7.6.1 城市道路中的定位实验 154
7.6.2 地下空间中的鲁棒激光重定位实验 159
7.7 本章小结 165
参考文献 165
第8章 地下空间移动机器人3DGS-SLAM技术及应用 168
8.1 3DGS基本原理 168
8.1.1 数学模型 168
8.1.2 场景重建 169
8.1.3 渲染 170
8.2 3DGS在SLAM中的优势与挑战 172
8.2.1 核心优势 173
8.2.2 关键挑战 174
8.3 3DGS-SLAM系统整体框架与关键模块解析 175
8.3.1 系统整体框架 175
8.3.2 关键模块解析 177
8.4 3DGS与传统点云建图方法对比 183
8.4.1 地图表示与场景建模 183
8.4.2 复杂环境适应性 184
8.4.3 动静态建图效果与可视化渲染 184
8.5 移动机器人高精度建图与可视化渲染 185
8.5.1 移动机器人高精度建图 185
8.5.2 可视化渲染 187
8.6 移动机器人3DGS-SLAM案例分析 187
8.6.1 移动机器人实验平台 187
8.6.2 实验结果分析 189
8.6.3 消融实验 194
8.7 本章小结 196
参考文献 197
第9章 地下空间典型应用案例 199
9.1 复杂长巷道高精度点云数据采集与建模 199
9.1.1 高精度点云数据采集 199
9.1.2 高精度点云数据建模 201
9.1.3 应用案例 204
9.2 地下空间移动机器人小形变场监测 209
9.2.1 点云高精度配准 209
9.2.2 点云高质量提取 210
9.2.3 非线性三维小形变场计算 212
9.2.4 应用案例 214
9.3 采空区多平台协同空间形态探测 219
9.3.1 采空区多平台SLAM 技术 219
9.3.2 采空区多平台协同空间形态探测方法 221
9.3.3 应用案例 223
9.4 本章小结 225
参考文献 226
第10章 地下空间移动机器人SLAM挑战与趋势 227
10.1 地下空间移动机器人SLAM存在的挑战 227
10.1.1 视觉SLAM 227
10.1.2 LiDAR SLAM 227
10.1.3 多源传感器数据融合SLAM 228
10.2 AI与大模型在地下空间移动机器人SLAM中的应用前景 229
10.3 地下空间多平台移动机器人协同SLAM发展趋势 231
10.4 地下空间数字孪生与元宇宙应用延伸 233
10.5 地下空间移动机器人自动化、智能化发展蓝图 234
10.5.1 地下空间移动机器人发展现状与发展蓝图 234
10.5.2 面向具身智能机器人与人形机器人的地下空间SLAM 扩展路径 236
10.6 本章小结 236
参考文献 237
前言
第1章 绪论 1
1.1 地下空间移动机器人背景与意义 1
1.2 地下空间移动机器人SLAM 2
1.2.1 地下空间移动机器人SLAM 的本质 2
1.2.2 地下空间移动机器人SLAM 的核心问题 3
1.3 地下空间移动机器人SLAM 研究现状 5
1.3.1 LiDAR SLAM 研究现状 5
1.3.2 视觉SLAM 研究现状 7
1.3.3 多源传感器数据融合SLAM 研究现状 9
参考文献 10
第2章 地下空间移动机器人SLAM 基础 13
2.1 地下空间移动机器人数据获取 13
2.2 地下空间移动机器人平台 14
2.2.1 数据采集平台 14
2.2.2 软件系统 15
2.2.3 多源传感器测量模型 17
2.3 地下空间移动机器人位姿表示与空间变换 22
2.3.1 坐标系定义 22
2.3.2 三维刚体运动描述 23
2.3.3 传感器空间关系标定 25
2.4 地下空间移动机器人状态估计理论 28
2.4.1 基于滤波的状态估计方法 29
2.4.2 基于因子图的状态估计方法 30
2.5 传感器噪声与误差分析 33
2.6 本章小结 35
参考文献 35
第3章 地下空间移动机器人SLAM 系统框架 37
3.1 地下空间移动机器人SLAM 系统构成 37
3.2 前端特征提取与数据关联 39
3.2.1 特征提取 40
3.2.2 数据关联 43
3.3 后端图优化与闭环检测 47
3.3.1 图优化 47
3.3.2 闭环检测 49
3.4 滤波类SLAM方法 50
3.4.1 EKF-SLAM方法 51
3.4.2 Fast-SLAM方法 52
3.5 优化类SLAM方法 54
3.5.1 因子图优化方法 54
3.5.2 位姿图优化方法 55
3.6 本章小结 56
参考文献 57
第4章 地下空间移动机器人视觉SLAM 关键技术 59
4.1 地下空间图像增强 59
4.2 移动机器人VO 与VSLAM 61
4.2.1 视觉里程计 61
4.2.2 视觉SLAM 63
4.2.3 VO与VSLAM对比 63
4.3 移动机器人视觉SLAM关键帧选取 65
4.3.1 关键帧选取框架 66
4.3.2 关键帧选取方法与原理 66
4.4 地下空间关键帧图像快速稠密建图 71
4.4.1 稠密建图框架 71
4.4.2 图像深度估计 72
4.4.3 地下空间稠密建图 75
4.5 移动机器人视觉SLAM 案例分析 78
4.5.1 实验设置 78
4.5.2 定性分析 78
4.5.3 定量分析 82
4.5.4 稠密建图实验 86
4.6 本章小结 89
参考文献 89
第5章 地下空间移动机器人LiDAR SLAM 关键技术 91
5.1 点云预处理 91
5.1.1 数据质量与时序一致性处理 91
5.1.2 点云滤波 92
5.1.3 点云分割与结构化处理 95
5.1.4 特征提取与增强 96
5.2 点云配准 97
5.3 LiDAR SLAM退化场景检测与补偿 100
5.3.1 退化场景检测 100
5.3.2 退化场景补偿 101
5.4 移动机器人建图与优化 104
5.4.1 移动机器人建图 104
5.4.2 建图优化 105
5.5 移动机器人LiDAR SLAM案例分析 106
5.6 本章小结 117
参考文献 117
第6章 多源传感器数据融合的移动机器人SLAM关键技术 119
6.1 地下空间移动机器人SLAM 框架 119
6.2 图像增强 121
6.3 稳健前端里程计 122
6.3.1 点云特征匹配 122
6.3.2 视觉图像跟踪 123
6.3.3 一致性检验 124
6.4 自适应后端优化 125
6.4.1 自适应加权模型 125
6.4.2 视觉增强的激光雷达闭环优化 129
6.4.3 因子图优化 130
6.5 多源传感器数据融合的移动机器人SLAM案例分析 132
6.5.1 地下空间移动机器人实验平台与场景 132
6.5.2 定性分析 133
6.5.3 定量分析 138
6.5.4 时间与性能 140
6.6 本章小结 141
参考文献 141
第7章 基于点云地图的地下空间移动机器人重定位方法 143
7.1 基于地图的移动机器人匹配定位 143
7.2 先验地图及实时传感器数据生成 144
7.2.1 稠密视觉点云地图生成方法 144
7.2.2 当前帧视觉点云生成 146
7.2.3 地下空间中的移动机器人点云地图生成方法 147
7.3 自适应先验地图分割 147
7.4 鲁棒重定位流程 148
7.4.1 基于稠密视觉点云地图约束的定位框架 148
7.4.2 基于高斯模糊NDT 地图的定位框架 148
7.5 基于先验地图的匹配定位方法 150
7.5.1 视觉点云约束下的定位方法 150
7.5.2 高斯模糊NDT 地图约束下的定位方法 151
7.6 重定位案例分析 154
7.6.1 城市道路中的定位实验 154
7.6.2 地下空间中的鲁棒激光重定位实验 159
7.7 本章小结 165
参考文献 165
第8章 地下空间移动机器人3DGS-SLAM技术及应用 168
8.1 3DGS基本原理 168
8.1.1 数学模型 168
8.1.2 场景重建 169
8.1.3 渲染 170
8.2 3DGS在SLAM中的优势与挑战 172
8.2.1 核心优势 173
8.2.2 关键挑战 174
8.3 3DGS-SLAM系统整体框架与关键模块解析 175
8.3.1 系统整体框架 175
8.3.2 关键模块解析 177
8.4 3DGS与传统点云建图方法对比 183
8.4.1 地图表示与场景建模 183
8.4.2 复杂环境适应性 184
8.4.3 动静态建图效果与可视化渲染 184
8.5 移动机器人高精度建图与可视化渲染 185
8.5.1 移动机器人高精度建图 185
8.5.2 可视化渲染 187
8.6 移动机器人3DGS-SLAM案例分析 187
8.6.1 移动机器人实验平台 187
8.6.2 实验结果分析 189
8.6.3 消融实验 194
8.7 本章小结 196
参考文献 197
第9章 地下空间典型应用案例 199
9.1 复杂长巷道高精度点云数据采集与建模 199
9.1.1 高精度点云数据采集 199
9.1.2 高精度点云数据建模 201
9.1.3 应用案例 204
9.2 地下空间移动机器人小形变场监测 209
9.2.1 点云高精度配准 209
9.2.2 点云高质量提取 210
9.2.3 非线性三维小形变场计算 212
9.2.4 应用案例 214
9.3 采空区多平台协同空间形态探测 219
9.3.1 采空区多平台SLAM 技术 219
9.3.2 采空区多平台协同空间形态探测方法 221
9.3.3 应用案例 223
9.4 本章小结 225
参考文献 226
第10章 地下空间移动机器人SLAM挑战与趋势 227
10.1 地下空间移动机器人SLAM存在的挑战 227
10.1.1 视觉SLAM 227
10.1.2 LiDAR SLAM 227
10.1.3 多源传感器数据融合SLAM 228
10.2 AI与大模型在地下空间移动机器人SLAM中的应用前景 229
10.3 地下空间多平台移动机器人协同SLAM发展趋势 231
10.4 地下空间数字孪生与元宇宙应用延伸 233
10.5 地下空间移动机器人自动化、智能化发展蓝图 234
10.5.1 地下空间移动机器人发展现状与发展蓝图 234
10.5.2 面向具身智能机器人与人形机器人的地下空间SLAM 扩展路径 236
10.6 本章小结 236
参考文献 237
