

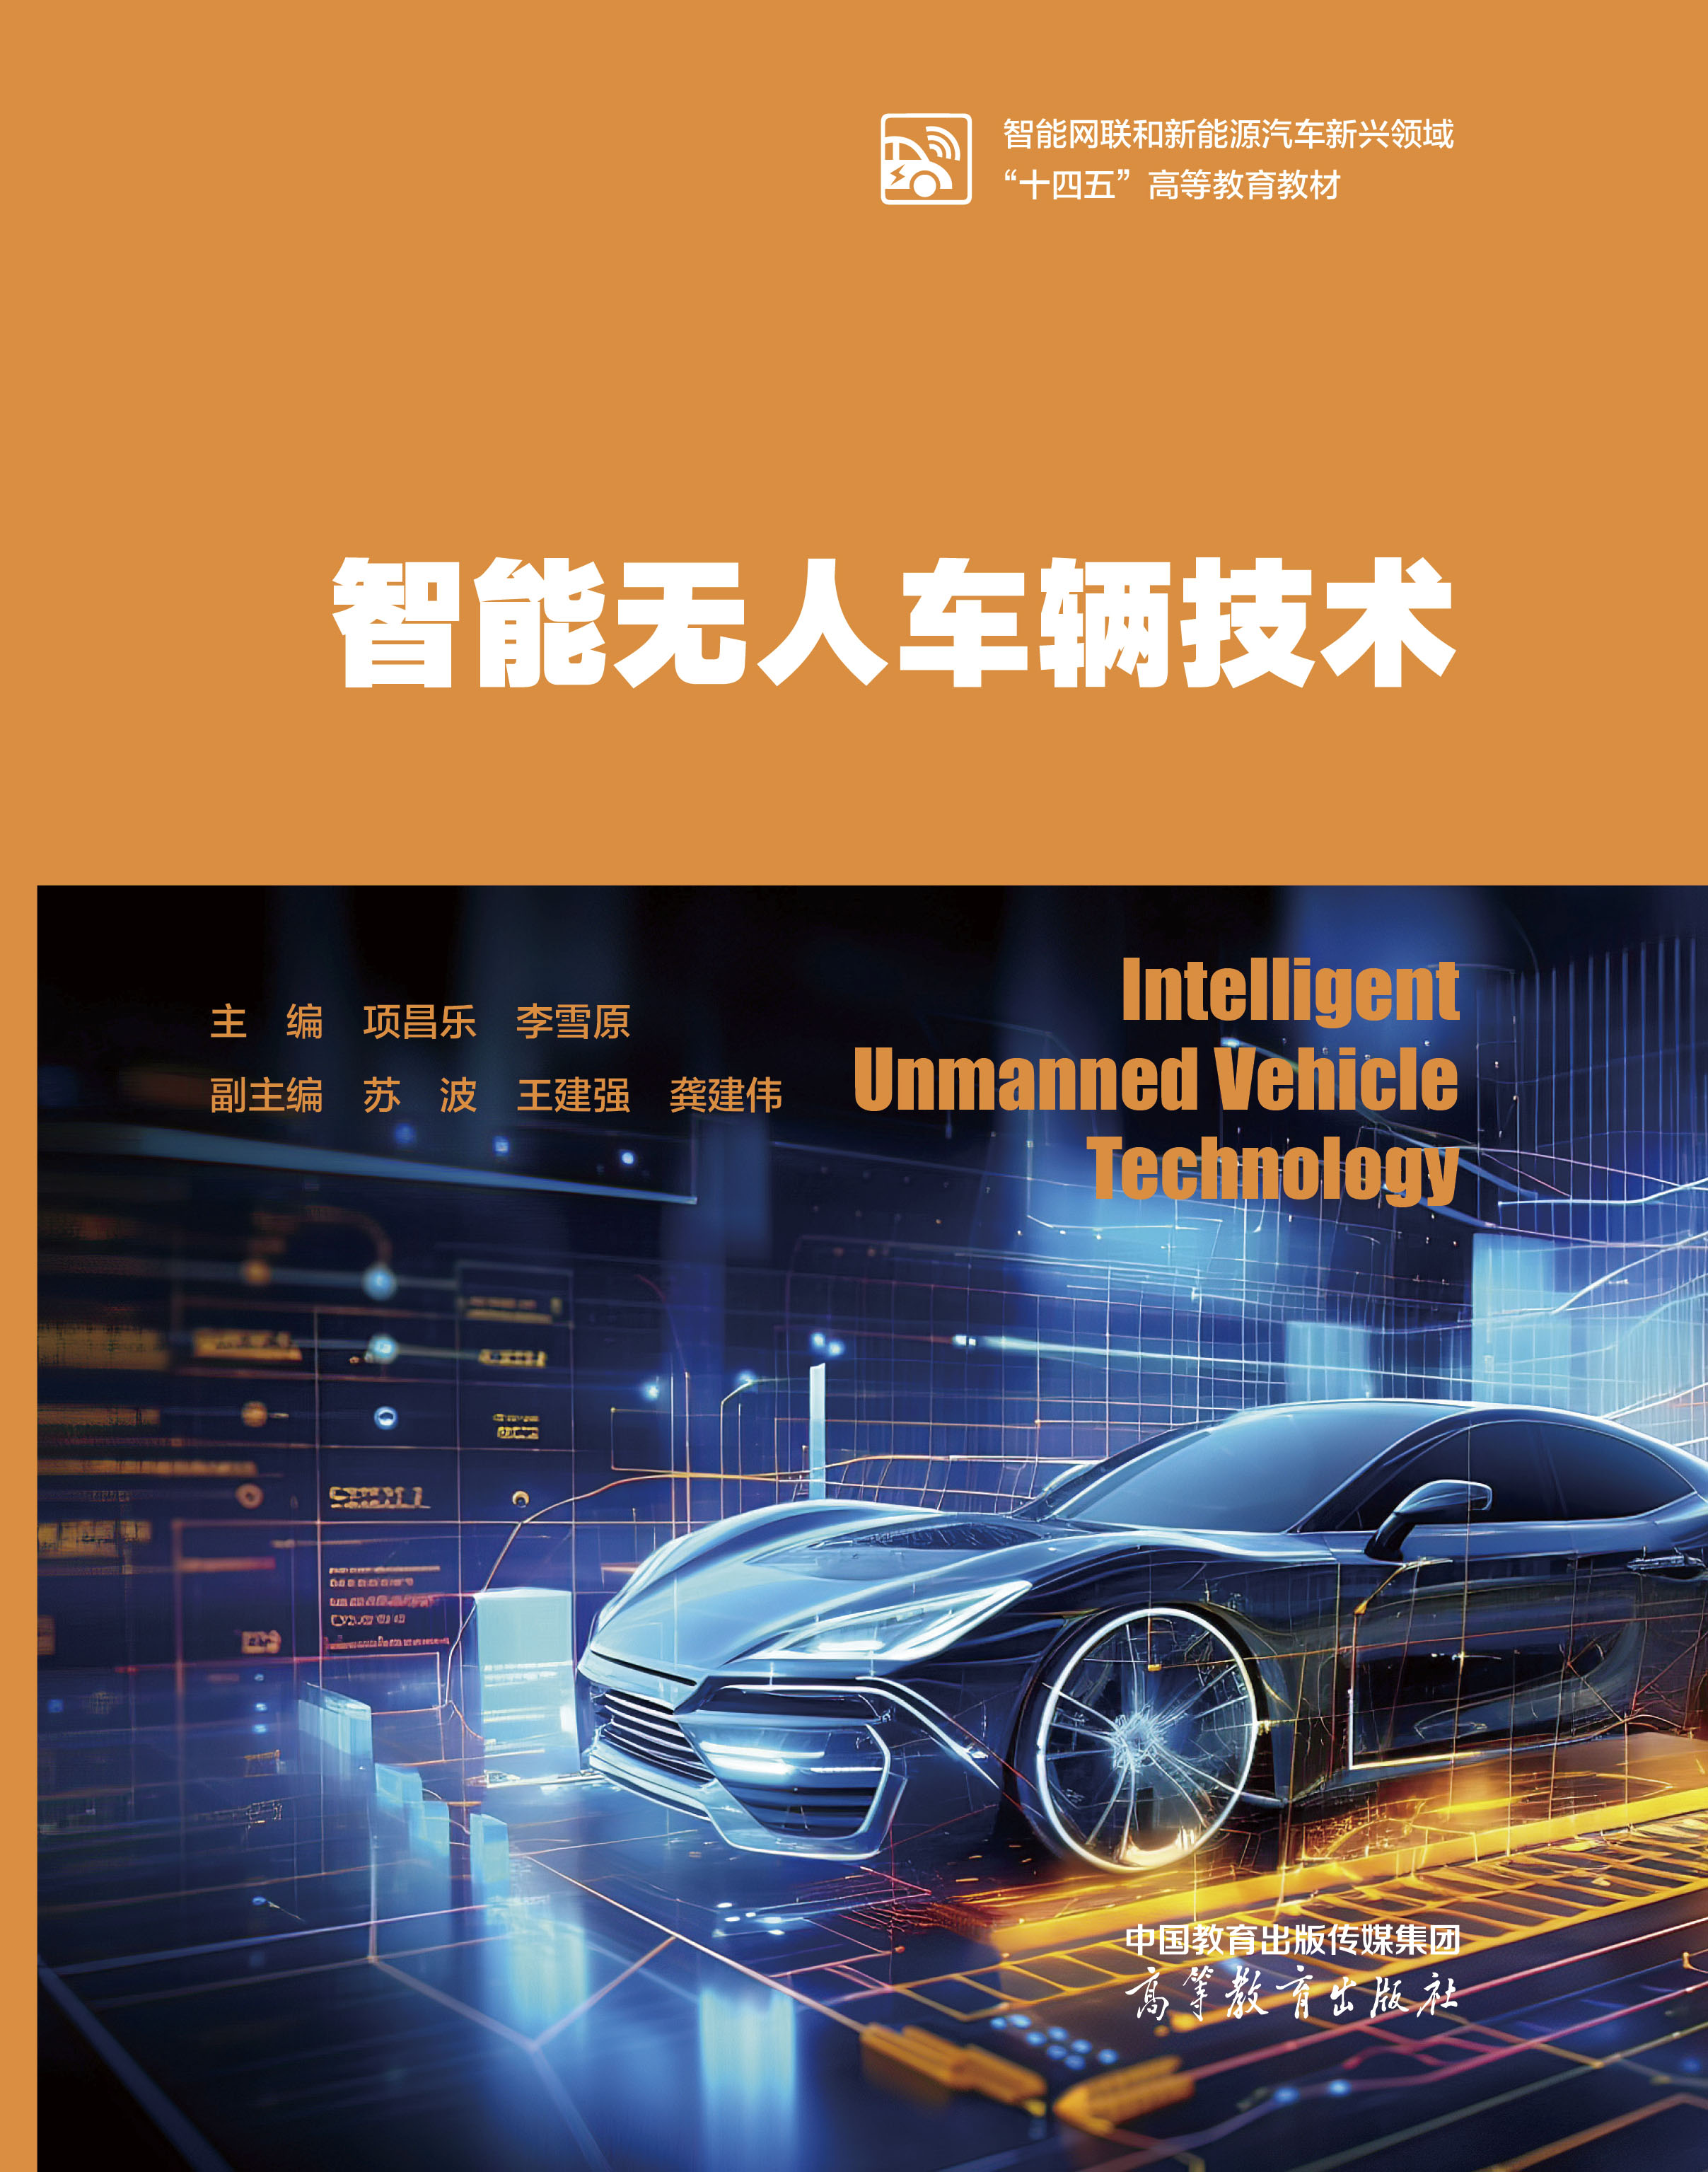





智能无人车辆技术
定价:¥60.00
作者: 项昌乐,李雪原
出版社:高等教育出版社
工业和信息化部“十四五”规划教材
- 高等教育出版社
- 9787040641035
- 1版
- 64274682-0
- 16开
- 工学
- 机械类
- 电气信息类
- 本科
内容简介
本书是智能网联和新能源汽车新兴领域“十四五”高等教育教材,也是工业和信息化部“十四五”规划教材。本书面向汽车工业、国防军事、应急救援等国家重大战略与学科前沿发展的迫切应用需求,以非结构道路高速智能无人车辆为背景,针对复杂应用场景、非道路行驶环境、卫星导航信号拒止等特殊难题,系统阐释特种无人车辆的基本原理、发展现状、发展趋势、总体技术、分系统设计及各大关键技术等前沿知识,全面呈现了智能无人车辆的整体技术架构,包括智能无人车辆总体技术、摇臂悬挂无人平台的质心运动学和动力学模型、环境感知——目标检测与运动跟踪技术、定位导航技术、控制执行技术、行为决策与控制、多车协同控制技术、电磁兼容技术等。
本书注重产教融合,邀请行业专家、教授共同参与编写,将最新科研成果融入教材,增强了教材的可读性和实用性。本书可供高等学校机械工程、车辆工程、智能电动车辆等相关专业本科生和研究生作为教材选用,也可作为相关专业学生、科研院所、部队单位在智能无人车辆领域的参考书,还可作为从事相关工作的工程技术人员和科研人员的参考书。
目录
目录
前辅文
第①章 绪论
1.1 智能无人车辆概述
1.1.1 系统组成
1.1.2 智能无人车辆分类
1.2 智能无人车辆的发展现状
1.2.1 国外军用智能无人车辆现状
1.2.2 国内军用智能无人车辆现状
1.3 智能无人车辆技术分级
1.3.1 民用智能无人车辆技术分级
1.3.2 军用智能无人车辆技术分级
1.4 智能无人车辆的发展趋势
1.4.1 关键部件的发展趋势
1.4.2 关键技术的发展趋势
1.4.3 智能无人车辆发展趋势
第②章 智能无人车辆总体技术
2.1 智能无人车辆指标体系
2.1.1 一般性指标
2.1.2 机动性指标
2.1.3 智能化指标
2.1.4 通用质量特性
2.2 智能无人车辆系统匹配技术
2.2.1 动力传动系统匹配
2.2.2 感知系统匹配
2.2.3 电气系统匹配技术
第3章 摇臂悬挂无人平台的质心运动学和动力学模型
3.1 引言
3.2 多刚体质心运动学模型
3.2.1 坐标系分配与运动关节建模
3.2.2 封闭运动链建模
3.2.3 位置运动学方程
3.2.4 速度运动学方程
3.2.5 加速度运动学方程
3.2.6 速度运动学方程的旋量属性
3.2.7 系统的质心运动学模型
3.3 多刚体质心动力学模型
3.3.1 系统的空间动量
3.3.2 系统的动力学模型
3.3.3 系统的质心动量矩阵
3.4 摇臂悬挂无人平台的动力学简化模型
3.4.1 零力矩点
3.4.2 力等效简化原则
3.4.3 简化模型
3.4.4 瞬时预瞄点及相平面分析
第④章 环境感知——目标检测与运动跟踪技术
4.1 环境感知系统
4.2 卡尔曼滤波
4.2.1 线性卡尔曼滤波
4.2.2 无迹卡尔曼滤波
4.3 视觉感知技术
4.3.1 车载传感器模型与坐标系
4.3.2 传感器数据的空间对准
4.3.3 传感器数据的时间对准
4.4 感知信息融合技术
4.4.1 静态障碍物检测
4.4.2 平坦区域检测
4.4.3 环境要素识别与分割
第⑤章 智能无人车辆定位导航技术
5.1 卫星定位技术
5.1.1 全球导航卫星系统简介
5.1.2 卫星定位原理
5.2 差分GNSS定位技术
5.3 惯性导航定位技术
5.3.1 惯性导航定位系统简介
5.3.2 惯性导航定位系统工作原理
5.3.3 惯性导航定位系统误差分析
5.4 高精度地图技术
5.4.1 高精地图技术概述
5.4.2 高精度地图的挑战
5.5 同时定位与地图构建技术
5.5.1 SLAM简介
5.5.2 视觉SLAM技术
5.5.3 激光SLAM技术
5.5.4 图优化
5.5.5 无人车激光SLAM开发实践
5.6 地图匹配技术
5.6.1 地图匹配定位技术简介
5.6.2 地图匹配定位技术原理
5.6.3 地图匹配定位误差分析
5.7 多传感器融合定位技术
5.7.1 多传感器融合定位系统简介
5.7.2 多传感器融合定位系统体系结构
5.7.3 多传感器融合定位系统分层
5.7.4 多传感器融合定位原理
5.7.5 多传感器融合误差分析
5.7.6 多传感器融合算法
第⑥章 智能无人车辆的控制执行技术
6.1 关键执行机构
6.1.1 电控驱动系统
6.1.2 电控转向系统
6.1.3 电控悬架系统
6.2 车辆纵向控制技术
6.2.1 智能电动汽车纵向系统模型
6.2.2 纵向控制器设计
6.3 车辆横向控制技术
6.3.1 稳态转向
6.3.2 智能车辆横向系统模型
6.3.3 智能车辆横向控制器设计
6.4 车辆纵横向综合控制技术
6.4.1 纵横向耦合机理
6.4.2 车辆耦合动力学模型
6.4.3 车辆耦合运动学模型
6.4.4 智能电动车纵横向综合控制系统设计
6.5 多车协同控制技术
6.5.1 多车协同换道控制
6.5.2 多车协同编队控制
6.6 人机协同驾驶技术
6.6.1 人机交互界面HMI技术
6.6.2 人机共驾技术
6.6.3 遥控驾驶技术
第⑦章 智能无人车辆行为决策与控制
7.1 驾驶行为决策方法
7.1.1 车辆智能决策概述
7.1.2 通用型决策框架
7.1.3 基于场景的决策框架
7.1.4 纵向驾驶行为识别
7.1.5 横向驾驶行为识别
7.2 智能无人车辆的运动控制
7.2.1 智能车辆决策评价模型
7.2.2 评价函数制定
7.2.3 基于学习的多目标优化方法
7.2.4 环境地图表示方法
7.2.5 路径搜索算法
7.2.6 轨迹优化
7.3 智能无人车辆状态监测与错误修复机制
7.3.1 基于规则的决策技术
7.3.2 基于统计的决策技术
7.3.3 基于机器学习的类人决策技术
第⑧章 智能无人车辆多车协同控制技术
8.1 智能无人车辆多车通信技术
8.1.1 无线通信网络
8.1.2 车联网体系架构
8.2 智能无人车辆协同定位技术
8.2.1 协同SLAM架构及分类
8.2.2 基于视觉的协同SLAM系统
8.2.3 基于车间测距率的协同定位系统
8.3 智能无人车辆协同编队控制技术
8.3.1 传统领航跟随法
8.3.2 混合式领航跟随法
8.3.3 编队节点管理系统设计
8.4 多车协同技术
8.4.1 从单车系统到多车系统
8.4.2 协作车技术
8.4.3 协同操作与协同运输
8.4.4 现有控制策略概况
8.4.5 稳定可靠的多控制器架构
8.4.6 用虚拟结构方法进行编队导航
8.4.7 基于领航-跟随方法的编队导航
第⑨章 智能无人车辆系统电磁兼容技术
9.1 电磁兼容基本概念与术语
9.1.1 电磁兼容含义
9.1.2 智能无人车辆电磁兼容问题
9.2 智能无人车辆电磁骚扰源
9.2.1 电磁骚扰分类
9.2.2 自然骚扰源
9.2.3 人为车外骚扰源
9.2.4 车内骚扰源
9.3 智能无人车辆电磁骚扰的发生机理
9.3.1 接触放电噪声
9.3.2 感性负载的瞬变
9.3.3 功率电子瞬变
9.4 智能无人车辆的车载典型电磁骚扰源
9.4.1 车用电机驱动系统
9.4.2 总线系统
9.4.3 DC-DC变换系统
9.5 智能无人车辆印制电路板电磁兼容
9.5.1 印制电路板的电磁兼容设计
9.5.2 印制电路板的布局
9.6 屏蔽与滤波在智能无人车辆上的应用
9.6.1 屏蔽技术在智能无人车辆上的应用举例
9.6.2 滤波器在智能无人车辆上的应用举例
