

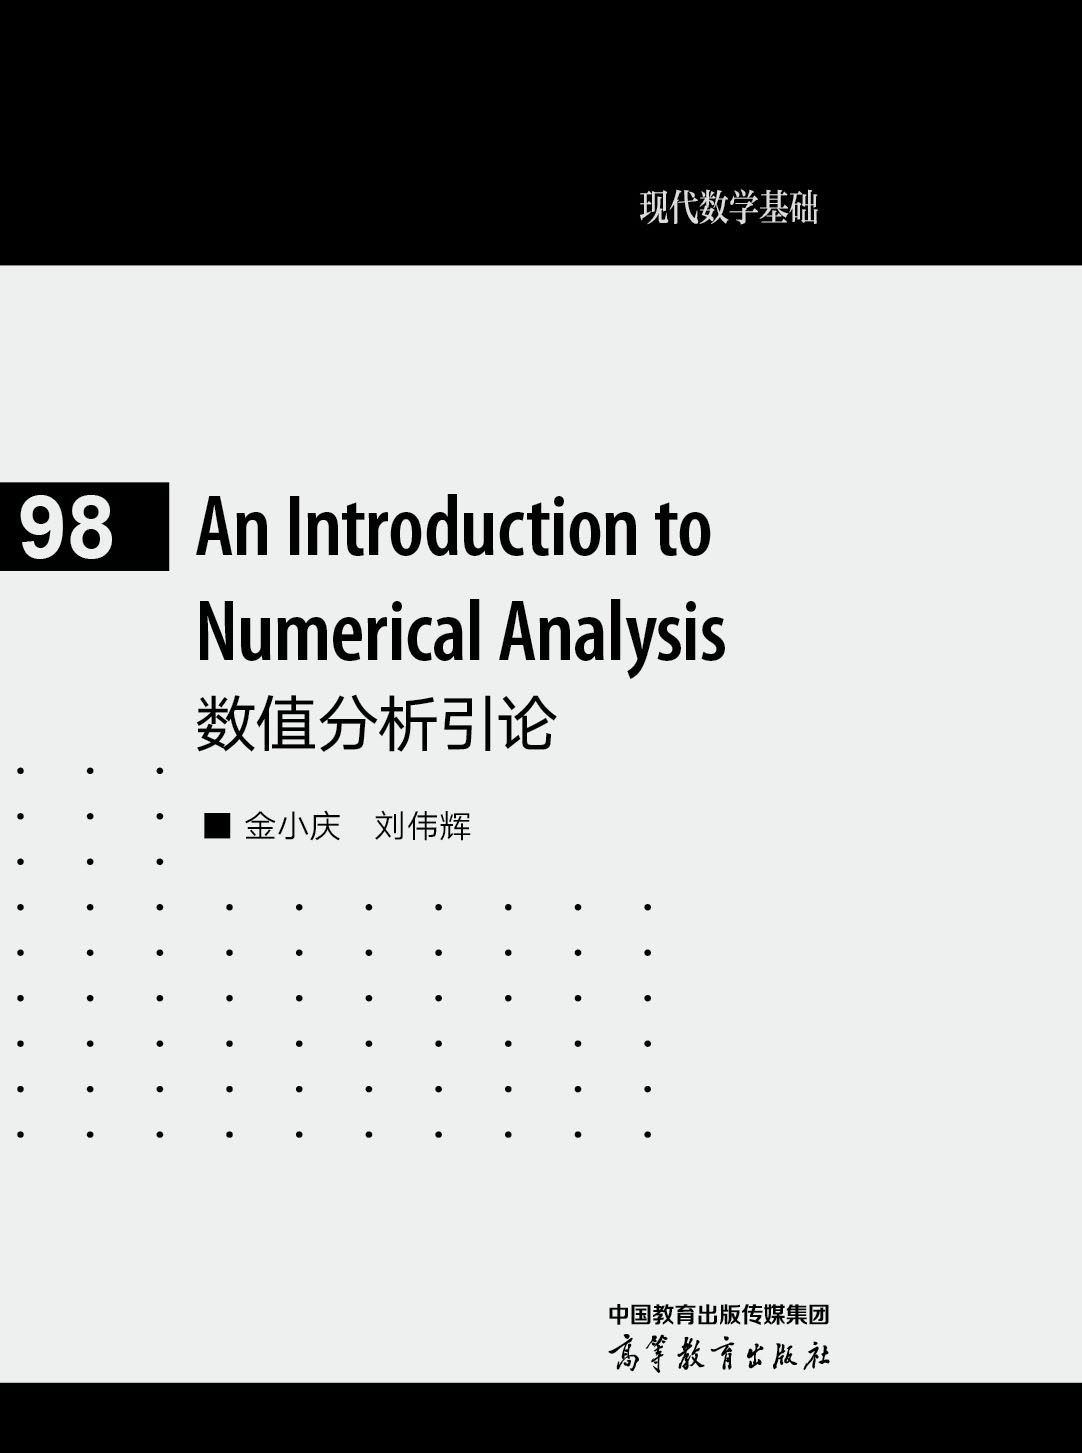


An Introduction to Numerical Analysis(数值分析引论,英文版)
定价:¥59.00
作者: 金小庆,刘伟辉
出版社:高等教育出版社
- 高等教育出版社
- 9787040665482
- 1版
- 特殊
- 240
目录
目录
前辅文
Preface
1 Introduction
1.1 Preliminary
1.2 Errors
1.2.1 Errors provided by computers
1.2.2 Floating-point expression
1.2.3 Error bound and significant digit
1.2.4 Relative error and significant digit
Exercises
2 Interpolation
2.1 Lagrange interpolation
2.1.1 Linear interpolation
2.1.2 Quadratic interpolation
2.1.3 General case
2.1.4 Lagrange remainder
2.2 Newton interpolation
2.2.1 Divided differences
2.2.2 Properties of divided differences
2.2.3 Newton formula
2.3 Hermite interpolation
2.4 Piecewise interpolation
2.4.1 Piecewise linear interpolation
2.4.2 Piecewise cubic Hermite interpolation
2.5 Spline interpolation
Exercises
3 Numerical Integration and Differentiation
3.1 Numerical quadrature
3.1.1 Mean value theorem for definite integrals
3.1.2 Basic forms
3.1.3 Algebraic accuracy
3.1.4 Interpolation-based quadrature
3.2 Newton-Cotes formulas
3.2.1 General formula
3.2.2 Algebraic accuracy of Newton-Cotes formula
3.2.3 Remainder of Newton-Cotes formula
3.2.4 Composite numerical integration
3.3 Gaussian quadrature rule
3.3.1 High algebraic accuracy quadrature
3.3.2 Gaussian nodes
3.3.3 Legendre polynomials
3.4 Numerical differentiation
3.4.1 Richardson extrapolation
3.4.2 Interpolation-based differentiation
Exercises
4 Finite Difference Methods for ODEs
4.1 Euler method
4.1.1 Deduction of Euler method
4.1.2 Implicit Euler method
4.1.3 Two-step Euler method
4.2 Modified Euler method
4.2.1 The trapezoidal method
4.2.2 Modified Euler method
4.3 Runge-Kutta methods
4.3.1 Basic idea of Runge-Kutta method
4.3.2 Runge-Kutta method of order two
4.3.3 Runge-Kutta method of order three
4.3.4 Runge-Kutta method of order four
4.3.5 Step size of Runge-Kutta method
4.4 Adams methods
4.4.1 Adams-Bashforth methods
4.4.2 Adams-Moulton methods
4.4.3 Adams predictor-corrector method
4.5 Convergence and stability
4.5.1 Convergence
4.5.2 Stability
4.6 Boundary value problem
Exercises
5 Iterative Root-finding Algorithms
5.1 Fixed-point iteration
5.1.1 Basic idea
5.1.2 Convergence of an iterative method
5.1.3 Convergence rate of an iterative method
5.2 Acceleration of iterative methods
5.2.1 A modified iterative formula
5.2.2 Aitken’s acceleration method
5.3 Newton’s method
5.3.1 Deduction of the formula
5.3.2 An application
5.4 Secant method
Exercises
6 Direct Methods for Linear Systems
6.1 Review
6.1.1 Basic knowledge
6.1.2 Operation cost of Cramer’s rule and Gaussian elimination .
6.2 LU factorization
6.2.1 Triangular linear systems
6.2.2 Gaussian transform matrix
6.2.3 Computation of LU factorization
6.3 LU factorization with pivoting
6.3.1 LU factorization with permutations
6.3.2 Pivoting technique
6.4 Cholesky factorization
Exercises
7 Norms and Perturbation Analysis
7.1 Norms
7.2 Perturbation analysis of linear systems
Exercises
8 Conjugate Gradient Method
8.1 Steepest descent method
8.2 Conjugate gradient method
8.2.1 Basic idea of CG method
8.2.2 Properties of CG method
8.3 Practical CG method and convergence analysis
8.3.1 Practical CG method
8.3.2 Convergence analysis of CG method
8.4 Preconditioning technique
8.5 Three classes of preconditioners
8.5.1 Diagonal preconditioner
8.5.2 Incomplete Cholesky factorization preconditioner
8.5.3 Optimal (circulant) preconditioner
Exercises
9 Matrix Eigenvalue Computation
9.1 Basic properties
9.2 Power method and inverse power method
9.3 QR method
Exercises
A Chebyshev Polynomial
B Fast Fourier Transform
Bibliography
Index
前辅文
Preface
1 Introduction
1.1 Preliminary
1.2 Errors
1.2.1 Errors provided by computers
1.2.2 Floating-point expression
1.2.3 Error bound and significant digit
1.2.4 Relative error and significant digit
Exercises
2 Interpolation
2.1 Lagrange interpolation
2.1.1 Linear interpolation
2.1.2 Quadratic interpolation
2.1.3 General case
2.1.4 Lagrange remainder
2.2 Newton interpolation
2.2.1 Divided differences
2.2.2 Properties of divided differences
2.2.3 Newton formula
2.3 Hermite interpolation
2.4 Piecewise interpolation
2.4.1 Piecewise linear interpolation
2.4.2 Piecewise cubic Hermite interpolation
2.5 Spline interpolation
Exercises
3 Numerical Integration and Differentiation
3.1 Numerical quadrature
3.1.1 Mean value theorem for definite integrals
3.1.2 Basic forms
3.1.3 Algebraic accuracy
3.1.4 Interpolation-based quadrature
3.2 Newton-Cotes formulas
3.2.1 General formula
3.2.2 Algebraic accuracy of Newton-Cotes formula
3.2.3 Remainder of Newton-Cotes formula
3.2.4 Composite numerical integration
3.3 Gaussian quadrature rule
3.3.1 High algebraic accuracy quadrature
3.3.2 Gaussian nodes
3.3.3 Legendre polynomials
3.4 Numerical differentiation
3.4.1 Richardson extrapolation
3.4.2 Interpolation-based differentiation
Exercises
4 Finite Difference Methods for ODEs
4.1 Euler method
4.1.1 Deduction of Euler method
4.1.2 Implicit Euler method
4.1.3 Two-step Euler method
4.2 Modified Euler method
4.2.1 The trapezoidal method
4.2.2 Modified Euler method
4.3 Runge-Kutta methods
4.3.1 Basic idea of Runge-Kutta method
4.3.2 Runge-Kutta method of order two
4.3.3 Runge-Kutta method of order three
4.3.4 Runge-Kutta method of order four
4.3.5 Step size of Runge-Kutta method
4.4 Adams methods
4.4.1 Adams-Bashforth methods
4.4.2 Adams-Moulton methods
4.4.3 Adams predictor-corrector method
4.5 Convergence and stability
4.5.1 Convergence
4.5.2 Stability
4.6 Boundary value problem
Exercises
5 Iterative Root-finding Algorithms
5.1 Fixed-point iteration
5.1.1 Basic idea
5.1.2 Convergence of an iterative method
5.1.3 Convergence rate of an iterative method
5.2 Acceleration of iterative methods
5.2.1 A modified iterative formula
5.2.2 Aitken’s acceleration method
5.3 Newton’s method
5.3.1 Deduction of the formula
5.3.2 An application
5.4 Secant method
Exercises
6 Direct Methods for Linear Systems
6.1 Review
6.1.1 Basic knowledge
6.1.2 Operation cost of Cramer’s rule and Gaussian elimination .
6.2 LU factorization
6.2.1 Triangular linear systems
6.2.2 Gaussian transform matrix
6.2.3 Computation of LU factorization
6.3 LU factorization with pivoting
6.3.1 LU factorization with permutations
6.3.2 Pivoting technique
6.4 Cholesky factorization
Exercises
7 Norms and Perturbation Analysis
7.1 Norms
7.2 Perturbation analysis of linear systems
Exercises
8 Conjugate Gradient Method
8.1 Steepest descent method
8.2 Conjugate gradient method
8.2.1 Basic idea of CG method
8.2.2 Properties of CG method
8.3 Practical CG method and convergence analysis
8.3.1 Practical CG method
8.3.2 Convergence analysis of CG method
8.4 Preconditioning technique
8.5 Three classes of preconditioners
8.5.1 Diagonal preconditioner
8.5.2 Incomplete Cholesky factorization preconditioner
8.5.3 Optimal (circulant) preconditioner
Exercises
9 Matrix Eigenvalue Computation
9.1 Basic properties
9.2 Power method and inverse power method
9.3 QR method
Exercises
A Chebyshev Polynomial
B Fast Fourier Transform
Bibliography
Index
前辅文
Preface
1 Introduction
1.1 Preliminary
1.2 Errors
1.2.1 Errors provided by computers
1.2.2 Floating-point expression
1.2.3 Error bound and significant digit
1.2.4 Relative error and significant digit
Exercises
2 Interpolation
2.1 Lagrange interpolation
2.1.1 Linear interpolation
2.1.2 Quadratic interpolation
2.1.3 General case
2.1.4 Lagrange remainder
2.2 Newton interpolation
2.2.1 Divided differences
2.2.2 Properties of divided differences
2.2.3 Newton formula
2.3 Hermite interpolation
2.4 Piecewise interpolation
2.4.1 Piecewise linear interpolation
2.4.2 Piecewise cubic Hermite interpolation
2.5 Spline interpolation
Exercises
3 Numerical Integration and Differentiation
3.1 Numerical quadrature
3.1.1 Mean value theorem for definite integrals
3.1.2 Basic forms
3.1.3 Algebraic accuracy
3.1.4 Interpolation-based quadrature
3.2 Newton-Cotes formulas
3.2.1 General formula
3.2.2 Algebraic accuracy of Newton-Cotes formula
3.2.3 Remainder of Newton-Cotes formula
3.2.4 Composite numerical integration
3.3 Gaussian quadrature rule
3.3.1 High algebraic accuracy quadrature
3.3.2 Gaussian nodes
3.3.3 Legendre polynomials
3.4 Numerical differentiation
3.4.1 Richardson extrapolation
3.4.2 Interpolation-based differentiation
Exercises
4 Finite Difference Methods for ODEs
4.1 Euler method
4.1.1 Deduction of Euler method
4.1.2 Implicit Euler method
4.1.3 Two-step Euler method
4.2 Modified Euler method
4.2.1 The trapezoidal method
4.2.2 Modified Euler method
4.3 Runge-Kutta methods
4.3.1 Basic idea of Runge-Kutta method
4.3.2 Runge-Kutta method of order two
4.3.3 Runge-Kutta method of order three
4.3.4 Runge-Kutta method of order four
4.3.5 Step size of Runge-Kutta method
4.4 Adams methods
4.4.1 Adams-Bashforth methods
4.4.2 Adams-Moulton methods
4.4.3 Adams predictor-corrector method
4.5 Convergence and stability
4.5.1 Convergence
4.5.2 Stability
4.6 Boundary value problem
Exercises
5 Iterative Root-finding Algorithms
5.1 Fixed-point iteration
5.1.1 Basic idea
5.1.2 Convergence of an iterative method
5.1.3 Convergence rate of an iterative method
5.2 Acceleration of iterative methods
5.2.1 A modified iterative formula
5.2.2 Aitken’s acceleration method
5.3 Newton’s method
5.3.1 Deduction of the formula
5.3.2 An application
5.4 Secant method
Exercises
6 Direct Methods for Linear Systems
6.1 Review
6.1.1 Basic knowledge
6.1.2 Operation cost of Cramer’s rule and Gaussian elimination .
6.2 LU factorization
6.2.1 Triangular linear systems
6.2.2 Gaussian transform matrix
6.2.3 Computation of LU factorization
6.3 LU factorization with pivoting
6.3.1 LU factorization with permutations
6.3.2 Pivoting technique
6.4 Cholesky factorization
Exercises
7 Norms and Perturbation Analysis
7.1 Norms
7.2 Perturbation analysis of linear systems
Exercises
8 Conjugate Gradient Method
8.1 Steepest descent method
8.2 Conjugate gradient method
8.2.1 Basic idea of CG method
8.2.2 Properties of CG method
8.3 Practical CG method and convergence analysis
8.3.1 Practical CG method
8.3.2 Convergence analysis of CG method
8.4 Preconditioning technique
8.5 Three classes of preconditioners
8.5.1 Diagonal preconditioner
8.5.2 Incomplete Cholesky factorization preconditioner
8.5.3 Optimal (circulant) preconditioner
Exercises
9 Matrix Eigenvalue Computation
9.1 Basic properties
9.2 Power method and inverse power method
9.3 QR method
Exercises
A Chebyshev Polynomial
B Fast Fourier Transform
Bibliography
Index
前辅文
Preface
1 Introduction
1.1 Preliminary
1.2 Errors
1.2.1 Errors provided by computers
1.2.2 Floating-point expression
1.2.3 Error bound and significant digit
1.2.4 Relative error and significant digit
Exercises
2 Interpolation
2.1 Lagrange interpolation
2.1.1 Linear interpolation
2.1.2 Quadratic interpolation
2.1.3 General case
2.1.4 Lagrange remainder
2.2 Newton interpolation
2.2.1 Divided differences
2.2.2 Properties of divided differences
2.2.3 Newton formula
2.3 Hermite interpolation
2.4 Piecewise interpolation
2.4.1 Piecewise linear interpolation
2.4.2 Piecewise cubic Hermite interpolation
2.5 Spline interpolation
Exercises
3 Numerical Integration and Differentiation
3.1 Numerical quadrature
3.1.1 Mean value theorem for definite integrals
3.1.2 Basic forms
3.1.3 Algebraic accuracy
3.1.4 Interpolation-based quadrature
3.2 Newton-Cotes formulas
3.2.1 General formula
3.2.2 Algebraic accuracy of Newton-Cotes formula
3.2.3 Remainder of Newton-Cotes formula
3.2.4 Composite numerical integration
3.3 Gaussian quadrature rule
3.3.1 High algebraic accuracy quadrature
3.3.2 Gaussian nodes
3.3.3 Legendre polynomials
3.4 Numerical differentiation
3.4.1 Richardson extrapolation
3.4.2 Interpolation-based differentiation
Exercises
4 Finite Difference Methods for ODEs
4.1 Euler method
4.1.1 Deduction of Euler method
4.1.2 Implicit Euler method
4.1.3 Two-step Euler method
4.2 Modified Euler method
4.2.1 The trapezoidal method
4.2.2 Modified Euler method
4.3 Runge-Kutta methods
4.3.1 Basic idea of Runge-Kutta method
4.3.2 Runge-Kutta method of order two
4.3.3 Runge-Kutta method of order three
4.3.4 Runge-Kutta method of order four
4.3.5 Step size of Runge-Kutta method
4.4 Adams methods
4.4.1 Adams-Bashforth methods
4.4.2 Adams-Moulton methods
4.4.3 Adams predictor-corrector method
4.5 Convergence and stability
4.5.1 Convergence
4.5.2 Stability
4.6 Boundary value problem
Exercises
5 Iterative Root-finding Algorithms
5.1 Fixed-point iteration
5.1.1 Basic idea
5.1.2 Convergence of an iterative method
5.1.3 Convergence rate of an iterative method
5.2 Acceleration of iterative methods
5.2.1 A modified iterative formula
5.2.2 Aitken’s acceleration method
5.3 Newton’s method
5.3.1 Deduction of the formula
5.3.2 An application
5.4 Secant method
Exercises
6 Direct Methods for Linear Systems
6.1 Review
6.1.1 Basic knowledge
6.1.2 Operation cost of Cramer’s rule and Gaussian elimination .
6.2 LU factorization
6.2.1 Triangular linear systems
6.2.2 Gaussian transform matrix
6.2.3 Computation of LU factorization
6.3 LU factorization with pivoting
6.3.1 LU factorization with permutations
6.3.2 Pivoting technique
6.4 Cholesky factorization
Exercises
7 Norms and Perturbation Analysis
7.1 Norms
7.2 Perturbation analysis of linear systems
Exercises
8 Conjugate Gradient Method
8.1 Steepest descent method
8.2 Conjugate gradient method
8.2.1 Basic idea of CG method
8.2.2 Properties of CG method
8.3 Practical CG method and convergence analysis
8.3.1 Practical CG method
8.3.2 Convergence analysis of CG method
8.4 Preconditioning technique
8.5 Three classes of preconditioners
8.5.1 Diagonal preconditioner
8.5.2 Incomplete Cholesky factorization preconditioner
8.5.3 Optimal (circulant) preconditioner
Exercises
9 Matrix Eigenvalue Computation
9.1 Basic properties
9.2 Power method and inverse power method
9.3 QR method
Exercises
A Chebyshev Polynomial
B Fast Fourier Transform
Bibliography
Index
