

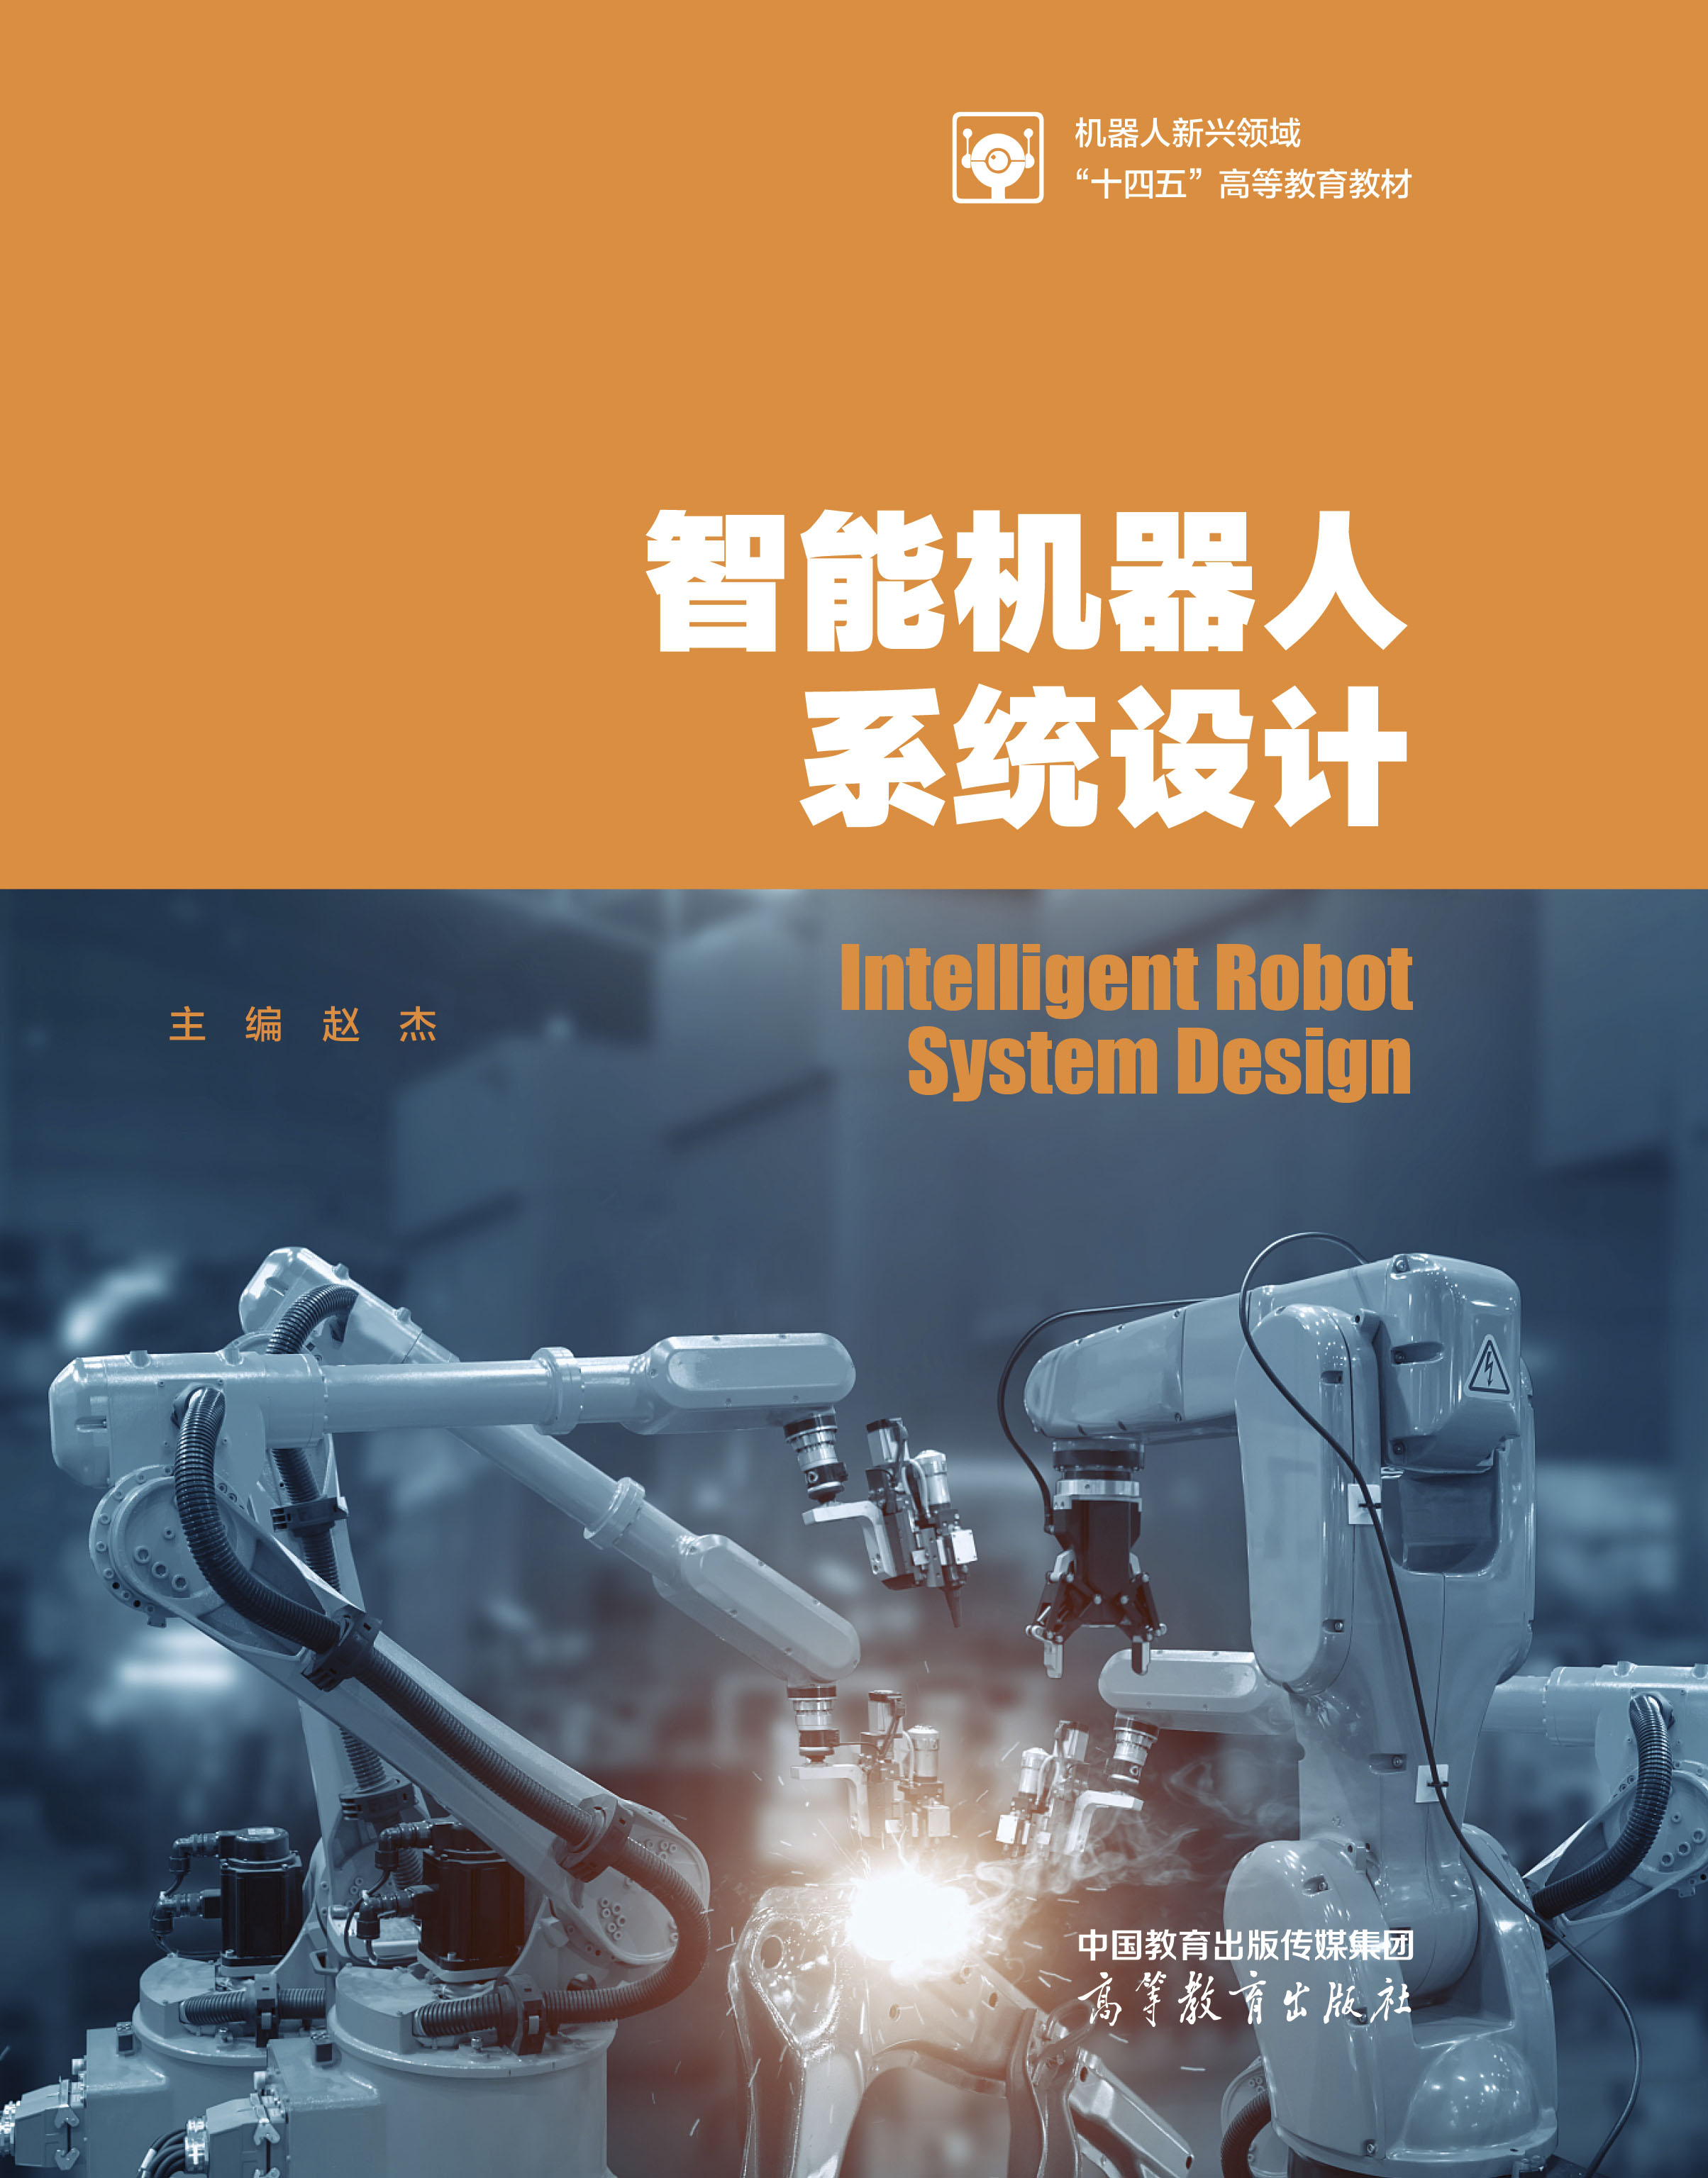


智能机器人系统设计 / 机器人新兴领域“十四五”高等教育教材
定价:¥49.00
作者: 赵杰
出版社:高等教育出版社
- 高等教育出版社
- 9787040634006
- 1版
- 64272936-2
- 16开
- 工学
- 电气类
- 电气信息类、机电类
- 本科 研究生及以上
内容简介
本书是机器人新兴领域“十四五”高等教育教材。本书从智能机器人系统设计的角度,全面介绍了智能机器人技术的基本理论、设计方法和应用实践。作为多年来在智能机器人领域教学与科研工作的积累,本书融入了国内外最新的研究成果,全书共分为8章,包括智能机器人系统概述、机械系统及驱动执行系统设计、控制系统设计、智能感知系统设计、规划系统、系统仿真、智能算法和设计案例。本书对每种技术方法都结合实际应用案例和理论分析进行深入探讨。
本书第1章介绍了智能机器人的基本概念、发展历程、系统组成、分类及应用领域,为读者建立起系统性的认知基础;第2章详细介绍了智能机器人的机械结构设计与驱动系统,包括经典电机驱动、液压与气动驱动等;第3章探讨了智能机器人控制系统的软硬件设计及运动学和动力学建模;第4章深入讲解了传感器技术,特别是力学传感器、触觉传感器和视觉传感器的应用;第5章介绍了机器人系统规划,包括无碰撞路径规划和双臂机器人协调作业;第6章介绍了智能机器人系统的仿真技术及常用的仿真软件;第7章介绍了深度学习、强化学习等先进智能算法在机器人中的应用;第8章通过具体设计案例,如核电智能检修机器人、眼科显微手术机器人、管道探测机器人等,展示了智能机器人技术的实际应用。
本书为新形态教材,扫描书中二维码即可阅览本书教学课件及部分彩色插图。
本书适合自动化类、机械类、电子信息类、电气类、计算机类、仪器类等专业的本科生和研究生作为相关课程的教材使用,也可供从事相关领域的工程技术人员参考。
目录
目录
前辅文
第①章 智能机器人系统概述
1.1 智能机器人基本概念
1.1.1 智能机器人定义
1.1.2 智能机器人的发展历程
1.2 智能机器人系统的组成分类和应用
1.2.1 智能机器人系统的组成
1.2.2 智能机器人系统的分类
1.2.3 智能机器人系统的应用
1.3 智能机器人系统设计的发展趋势
第②章 智能机器人机械系统及驱动执行系统设计
2.2 智能机器人驱动执行系统设计
2.2.1 电机、气动驱动
2.2.2 人工气动肌肉
2.2.3 燃爆驱动
第③章 智能机器人控制系统设计
3.1 智能机器人控制系统软硬件设计
3.1.1 控制系统总体设计
3.1.2 控制系统硬件集成
3.1.3 控制系统软件集成
3.2 智能机器人建模与分析
3.2.1 坐标系建立
3.2.2 运动学建模与分析
3.2.3 动力学建模与分析
第④章 智能机器人智能感知系统设计
4.1 传感器的概念
4.1.1 传感器的定义
4.1.2 传感器的组成
4.1.3 智能感知系统常见的传感器
4.2 智能机器人力/触觉传感器
4.2.1 六维力/力矩传感器
4.2.2 滑觉传感器
4.2.3 触觉传感器
4.3 智能机器人视觉传感器
4.3.1 视觉感知原理
4.3.2 图像获取与处理
4.3.3 智能视觉感知的相关应用智能机器人感知信息融合
4.4.1 信息融合的定义与分类
4.4.2 数据融合预处理
4.4.3 信息融合算法
4.4.4 信息融合算法应用
第⑤章 智能机器人规划系统
5.1 智能机器人规划概述
5.2 基于RRT算法的无碰撞路径规划
5.2.1 问题描述
5.2.2 RRT算法及其改进
5.2.3 RRT改进前后算法的仿真及对比
5.3 基于梯度投影法的路径规划
5.3.1 问题描述
5.3.2 机械臂圆弧路径规划及实现
5.4 双臂机器人规划
5.4.1 双臂机器人运动学建模与分析
5.4.2 双臂机器人协调作业约束关系分析
5.4.3 双臂机器人轨迹规划
5.4.4 双臂机器人协调运动仿真
5.5 基于RRT算法的双臂机器人规划
5.5.1 规划算法设计
5.5.2 实验验证
第⑥章 智能机器人系统仿真
6.1 智能机器人系统设计仿真概述
6.1.1 仿真简介
6.1.2 运动学与动力学仿真
6.1.3 仿真技术在设计验证中的综合应用
6.2 常用仿真软件介绍
6.2.1 ROS
6.2.2 Gazebo
6.2.3 CoppeliaSim
6.3 智能机器人系统仿真流程
6.3.1 仿真简介
6.3.2 仿真目标与需求定义
6.3.3 搭建并导入外骨骼机器人仿真模型
6.3.4 仿真执行
6.3.5 结果分析
第⑦章 机器人智能算法
7.1 机器人智能算法的作用及设计原则
7.1.1 智能算法的作用
7.1.2 算法设计的基本原则
7.2 学习算法
7.2.1 深度学习
7.2.2 迁移学习
7.2.3 强化学习
7.3 仿生算法
7.3.1 蚁群算法
7.3.2 遗传算法
7.3.3 粒子群算法
第⑧章 智能机器人设计案例
8.1 核电智能检修机器人设计案例
8.1.1 智能检修机器人的机械系统设计
8.1.2 智能检修机器人运动学建模及分析
8.1.3 智能检修机器人运动规划
8.1.4 智能检修机器人运动规划仿真验证
8.1.5 智能检修机器人实物搭建与测试
8.2 眼科显微手术机器人设计案例
8.2.1 眼科显微手术机器人设计与优化
8.2.2 眼科显微手术机器人末端精度提升研究
8.2.3 眼科显微手术机器人轨迹预测的精准度提升
8.2.4 眼科显微手术机器人的实验验证
8.3 管道探测机器人设计案例
8.3.1 管道探测机器人总体设计
8.3.2 管道探测机器人负压吸附系统设计与验证
8.3.3 管道探测机器人探测臂设计与路径规划
8.3.4 管道探测机器人集成与实验验证
参考文献
