

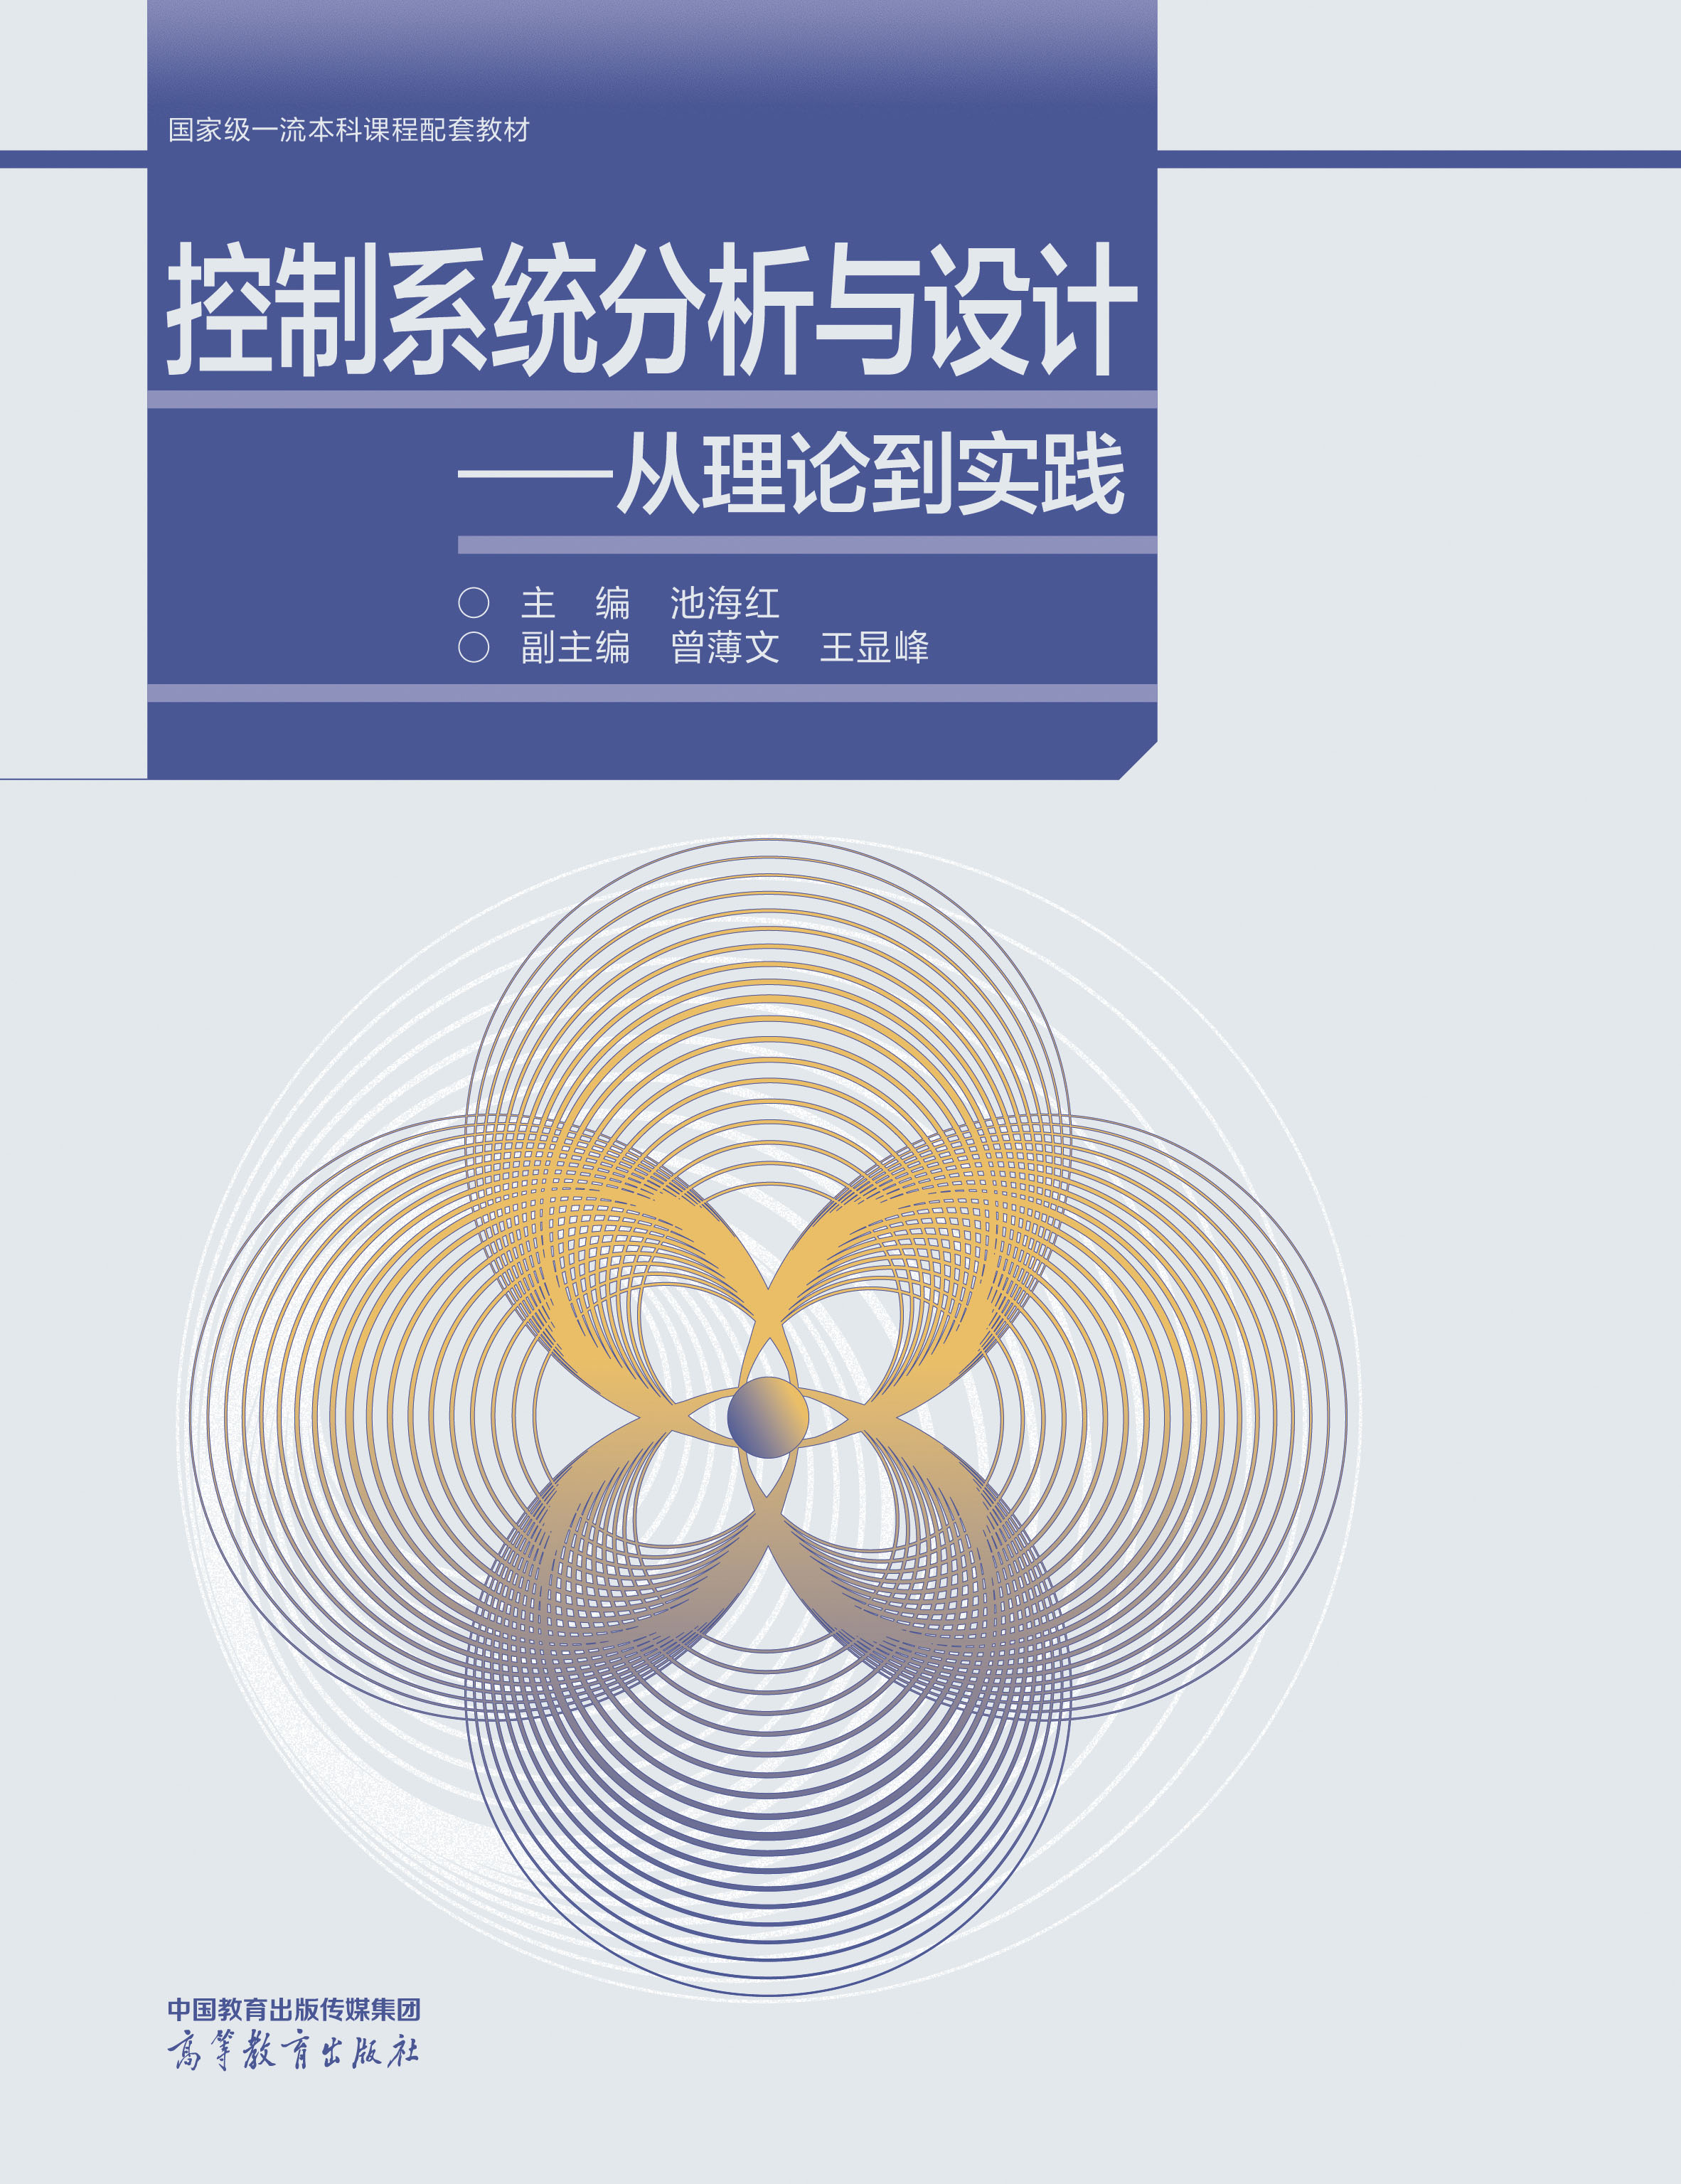





控制系统分析与设计——从理论到实践
定价:¥28.00
作者: 池海红
出版时间:2024-11
出版社:高等教育出版社
- 高等教育出版社
- 9787040627015
- 1版
- 47263693-5
- 16开
- 2024-11
- 250
- 工学
- 自动化类
- 电子与信息大类
- 电子信息类
- 电气信息类、机电类
- 本科 高职
内容简介
本书的内容分为三篇共8章:第一篇为云台运动目标检测与跟踪控制系统(包含第1~3章);第二篇为四旋翼飞行控制系统(包含第4~6章);第三篇为工业机器人运动控制系统(包含第7~8章)之所以选择这三个系统,是因为这三个控制对象目前在工业及民用领域中具有代表性。本书分别从三个系统的组成、系统各环节的数学建模、系统的动静态分析、系统的硬件实现几方面入手,详细介绍了典型自动控制系统的设计过程。读者可以从书中学习和了解一对于一个具体的控制对象,该如何合理分析和设计自动控制系统,使它能按照预定的要求完美地进行工作。本书内容还涉及了自动控制和人工智能的相互融合。本书部分章节还提供了思考题供读者分析思考。
本书为新形态教材,全书一体化设计,将重点内容讲解制作成二维码,扫码即可实现在线同步学习。本书是国家级一流本科课程“自动控制元件”的配套教材,读者也可以登录“中国大学MOOC”网站或“爱课程”网站,自主学习哈尔滨工程大学开设的“自动控制元件”课程。
本书是为配合教育部卓越工程师教育培养计划而编写的,可作为自动化、测控技术与仪器、探测制导与控制技术、机器人工程等专业的专业基础课教材,也可作为机械电子、人工智能、计算机视觉、电子医疗设备等领域科研工作人员的参考书。
目录
目录
前辅文
绪论
0.1 背景
0.1.1 自动控制学科的发展过程
0.1.2 自动控制系统的组成
0.1.3 自动控制技术与人工智能
0.2 关于神经网络
0.2.1 感知机
0.2.2 神经网络
0.2.3 优化目标
0.2.4 激活函数
0.2.5 注意力机制
0.3 本书的主要内容
0.4 自动控制系统的设计基础
第一篇 云台运动目标检测与跟踪控制系统
第1章 云台运动目标检测与跟踪控制系统的原理
1.1 概述
1.1.1 云台的分类
1.1.2 防抖功能
1.2 云台运动目标检测与跟踪的工作原理
1.2.1 系统的组成
1.2.2 云台系统的工作原理
1.3 云台运动目标检测与跟踪算法
1.3.1 目标检测算法
1.3.2 目标跟踪算法
第2章 云台运动目标检测与跟踪控制系统的控制方法
2.1 系统中各单元数学模型的建立
2.1.1 直流力矩电机的数学模型
2.1.2 电机驱动器的数学模型
2.1.3 速度调节器和位置调节器的数学模型
2.1 云台系统控制器的分析与设计
2.2.1 转速环的设计
2.2.2 位置环的设计
2.2.3 简化设计的验证
第3章 云台运动目标跟踪控制系统的工程设计
3.1 系统总体结构
3.1.1 云台目标检测系统的原理框图
3.1.2 云台目标检测系统各单元介绍
3.2 图像采集与处理
3.2.1 视觉系统原理
3.2.2 摄像头部分
3.2.3 图像处理器
3.2.4 OpenCV编程环境搭建
3.3 运动伺服控制系统设计
3.3.1 运动伺服主控制器
3.3.2 系统各单元的数字实现
3.3.3 伺服控制系统的硬件设计
3.4 云台运动控制系统的程序设计
3.4.1 云台运动控制系统的程序流程图
3.4.2 系统的程序环境
3.4.3 编译和运行程序
3.5 云台运动控制系统的发展方向
第一篇思考题
第二篇 四旋翼飞行控制系统
第4章 四旋翼飞行控制系统的工作原理
4.1 概述
4.1.1 飞行器的类型
4.1.2 无人机系统的构成
4.2 四旋翼飞行器的飞行运动
4.2.1 四旋翼飞行器的构成
4.2.2 四旋翼飞行器的飞行运动
4.3 四旋翼飞行系统单元的工作原理
4.3.1 惯性导航单元
4.3.2 执行机构一直流无刷电机
第5章 四旋翼飞行控制系统的设计
5.1 四旋翼的姿态解算
5.1.1 坐标系的定义
5.1.2 机体的姿态表示
5.1.3 旋转矩阵
5.1.4 IMUupdate算法
5.1.5 滤波算法
5.2 四旋翼无人机的控制模型
5.2.1 动力学模型
5.2.2 运动学模型
5.2.3 非线性动力学模型
5.3 四旋翼无人机控制器的分析与设计
5.3.1 位置控制器的设计方法
5.3.2 姿态控制器的设计方法
5.3.3 仿真验证
第6章 四旋翼飞行控制系统的开发实例
6.1 系统总体结构及硬件组成
6.2 传感器选型
6.2.1 IMU传感器模块
6.2.2 磁航向计模块
6.3 微处理器选型及电路设计
6.3.1 单片机最小系统
6.3.2 姿态数据采集电路设计
6.4 四旋翼控制系统程序设计
6.4.1 IC总线协议介绍
6.4.2 IMU模块数据采集
6.4.3 磁航向计数据采集
6.4.4 PID控制算法程序设计
6.5 四旋翼运动控制系统的发展方向
6.5.1 控制算法的进展
6.5.2 无人机外设的进展
第二篇思考题
第三篇 工业机器人运动控制系统
第7章 工业机器人运动控制系统的基本原理
7.1 概述
7.1.1 工业机器人的发展历程
7.1.2 工业机器人的应用领域
7.1.3 工业机器人的运动构型
7.2 工业机器人的基本原理
7.2.1 工业机器人的构成
7.2.2 驱动系统的选用原则
7.2.3 伺服驱动系统的工作原理
7.3 工业机器人的运动学和动力学
7.3.1 机械臂的运动学
7.3.2 机械臂的动力学
第8章 工业机器人运动控制系统的设计
8.1 机器臂控制策略
8.1.1 交流伺服电机的数学模型
8.1.2 齿轮传动模型
8.1.3 双闭环系统的控制设计
8.2 动态跟随系统设计
8.2.1 前馈控制设计
8.2.2 对扰动的处理
8.3 机械臂的轨迹规划
8.3.1 避障规划
8.3.2 笛卡儿系规划
8.3.3 设计实例
8.4 工业机器人的发展方向
8.4.1 协作机器人
8.4.2 伺服电机和智能算法
第三篇思考题
参考文献
前辅文
绪论
0.1 背景
0.1.1 自动控制学科的发展过程
0.1.2 自动控制系统的组成
0.1.3 自动控制技术与人工智能
0.2 关于神经网络
0.2.1 感知机
0.2.2 神经网络
0.2.3 优化目标
0.2.4 激活函数
0.2.5 注意力机制
0.3 本书的主要内容
0.4 自动控制系统的设计基础
第一篇 云台运动目标检测与跟踪控制系统
第1章 云台运动目标检测与跟踪控制系统的原理
1.1 概述
1.1.1 云台的分类
1.1.2 防抖功能
1.2 云台运动目标检测与跟踪的工作原理
1.2.1 系统的组成
1.2.2 云台系统的工作原理
1.3 云台运动目标检测与跟踪算法
1.3.1 目标检测算法
1.3.2 目标跟踪算法
第2章 云台运动目标检测与跟踪控制系统的控制方法
2.1 系统中各单元数学模型的建立
2.1.1 直流力矩电机的数学模型
2.1.2 电机驱动器的数学模型
2.1.3 速度调节器和位置调节器的数学模型
2.1 云台系统控制器的分析与设计
2.2.1 转速环的设计
2.2.2 位置环的设计
2.2.3 简化设计的验证
第3章 云台运动目标跟踪控制系统的工程设计
3.1 系统总体结构
3.1.1 云台目标检测系统的原理框图
3.1.2 云台目标检测系统各单元介绍
3.2 图像采集与处理
3.2.1 视觉系统原理
3.2.2 摄像头部分
3.2.3 图像处理器
3.2.4 OpenCV编程环境搭建
3.3 运动伺服控制系统设计
3.3.1 运动伺服主控制器
3.3.2 系统各单元的数字实现
3.3.3 伺服控制系统的硬件设计
3.4 云台运动控制系统的程序设计
3.4.1 云台运动控制系统的程序流程图
3.4.2 系统的程序环境
3.4.3 编译和运行程序
3.5 云台运动控制系统的发展方向
第一篇思考题
第二篇 四旋翼飞行控制系统
第4章 四旋翼飞行控制系统的工作原理
4.1 概述
4.1.1 飞行器的类型
4.1.2 无人机系统的构成
4.2 四旋翼飞行器的飞行运动
4.2.1 四旋翼飞行器的构成
4.2.2 四旋翼飞行器的飞行运动
4.3 四旋翼飞行系统单元的工作原理
4.3.1 惯性导航单元
4.3.2 执行机构一直流无刷电机
第5章 四旋翼飞行控制系统的设计
5.1 四旋翼的姿态解算
5.1.1 坐标系的定义
5.1.2 机体的姿态表示
5.1.3 旋转矩阵
5.1.4 IMUupdate算法
5.1.5 滤波算法
5.2 四旋翼无人机的控制模型
5.2.1 动力学模型
5.2.2 运动学模型
5.2.3 非线性动力学模型
5.3 四旋翼无人机控制器的分析与设计
5.3.1 位置控制器的设计方法
5.3.2 姿态控制器的设计方法
5.3.3 仿真验证
第6章 四旋翼飞行控制系统的开发实例
6.1 系统总体结构及硬件组成
6.2 传感器选型
6.2.1 IMU传感器模块
6.2.2 磁航向计模块
6.3 微处理器选型及电路设计
6.3.1 单片机最小系统
6.3.2 姿态数据采集电路设计
6.4 四旋翼控制系统程序设计
6.4.1 IC总线协议介绍
6.4.2 IMU模块数据采集
6.4.3 磁航向计数据采集
6.4.4 PID控制算法程序设计
6.5 四旋翼运动控制系统的发展方向
6.5.1 控制算法的进展
6.5.2 无人机外设的进展
第二篇思考题
第三篇 工业机器人运动控制系统
第7章 工业机器人运动控制系统的基本原理
7.1 概述
7.1.1 工业机器人的发展历程
7.1.2 工业机器人的应用领域
7.1.3 工业机器人的运动构型
7.2 工业机器人的基本原理
7.2.1 工业机器人的构成
7.2.2 驱动系统的选用原则
7.2.3 伺服驱动系统的工作原理
7.3 工业机器人的运动学和动力学
7.3.1 机械臂的运动学
7.3.2 机械臂的动力学
第8章 工业机器人运动控制系统的设计
8.1 机器臂控制策略
8.1.1 交流伺服电机的数学模型
8.1.2 齿轮传动模型
8.1.3 双闭环系统的控制设计
8.2 动态跟随系统设计
8.2.1 前馈控制设计
8.2.2 对扰动的处理
8.3 机械臂的轨迹规划
8.3.1 避障规划
8.3.2 笛卡儿系规划
8.3.3 设计实例
8.4 工业机器人的发展方向
8.4.1 协作机器人
8.4.2 伺服电机和智能算法
第三篇思考题
参考文献
前辅文
绪论
0.1 背景
0.1.1 自动控制学科的发展过程
0.1.2 自动控制系统的组成
0.1.3 自动控制技术与人工智能
0.2 关于神经网络
0.2.1 感知机
0.2.2 神经网络
0.2.3 优化目标
0.2.4 激活函数
0.2.5 注意力机制
0.3 本书的主要内容
0.4 自动控制系统的设计基础
第一篇 云台运动目标检测与跟踪控制系统
第1章 云台运动目标检测与跟踪控制系统的原理
1.1 概述
1.1.1 云台的分类
1.1.2 防抖功能
1.2 云台运动目标检测与跟踪的工作原理
1.2.1 系统的组成
1.2.2 云台系统的工作原理
1.3 云台运动目标检测与跟踪算法
1.3.1 目标检测算法
1.3.2 目标跟踪算法
第2章 云台运动目标检测与跟踪控制系统的控制方法
2.1 系统中各单元数学模型的建立
2.1.1 直流力矩电机的数学模型
2.1.2 电机驱动器的数学模型
2.1.3 速度调节器和位置调节器的数学模型
2.1 云台系统控制器的分析与设计
2.2.1 转速环的设计
2.2.2 位置环的设计
2.2.3 简化设计的验证
第3章 云台运动目标跟踪控制系统的工程设计
3.1 系统总体结构
3.1.1 云台目标检测系统的原理框图
3.1.2 云台目标检测系统各单元介绍
3.2 图像采集与处理
3.2.1 视觉系统原理
3.2.2 摄像头部分
3.2.3 图像处理器
3.2.4 OpenCV编程环境搭建
3.3 运动伺服控制系统设计
3.3.1 运动伺服主控制器
3.3.2 系统各单元的数字实现
3.3.3 伺服控制系统的硬件设计
3.4 云台运动控制系统的程序设计
3.4.1 云台运动控制系统的程序流程图
3.4.2 系统的程序环境
3.4.3 编译和运行程序
3.5 云台运动控制系统的发展方向
第一篇思考题
第二篇 四旋翼飞行控制系统
第4章 四旋翼飞行控制系统的工作原理
4.1 概述
4.1.1 飞行器的类型
4.1.2 无人机系统的构成
4.2 四旋翼飞行器的飞行运动
4.2.1 四旋翼飞行器的构成
4.2.2 四旋翼飞行器的飞行运动
4.3 四旋翼飞行系统单元的工作原理
4.3.1 惯性导航单元
4.3.2 执行机构一直流无刷电机
第5章 四旋翼飞行控制系统的设计
5.1 四旋翼的姿态解算
5.1.1 坐标系的定义
5.1.2 机体的姿态表示
5.1.3 旋转矩阵
5.1.4 IMUupdate算法
5.1.5 滤波算法
5.2 四旋翼无人机的控制模型
5.2.1 动力学模型
5.2.2 运动学模型
5.2.3 非线性动力学模型
5.3 四旋翼无人机控制器的分析与设计
5.3.1 位置控制器的设计方法
5.3.2 姿态控制器的设计方法
5.3.3 仿真验证
第6章 四旋翼飞行控制系统的开发实例
6.1 系统总体结构及硬件组成
6.2 传感器选型
6.2.1 IMU传感器模块
6.2.2 磁航向计模块
6.3 微处理器选型及电路设计
6.3.1 单片机最小系统
6.3.2 姿态数据采集电路设计
6.4 四旋翼控制系统程序设计
6.4.1 IC总线协议介绍
6.4.2 IMU模块数据采集
6.4.3 磁航向计数据采集
6.4.4 PID控制算法程序设计
6.5 四旋翼运动控制系统的发展方向
6.5.1 控制算法的进展
6.5.2 无人机外设的进展
第二篇思考题
第三篇 工业机器人运动控制系统
第7章 工业机器人运动控制系统的基本原理
7.1 概述
7.1.1 工业机器人的发展历程
7.1.2 工业机器人的应用领域
7.1.3 工业机器人的运动构型
7.2 工业机器人的基本原理
7.2.1 工业机器人的构成
7.2.2 驱动系统的选用原则
7.2.3 伺服驱动系统的工作原理
7.3 工业机器人的运动学和动力学
7.3.1 机械臂的运动学
7.3.2 机械臂的动力学
第8章 工业机器人运动控制系统的设计
8.1 机器臂控制策略
8.1.1 交流伺服电机的数学模型
8.1.2 齿轮传动模型
8.1.3 双闭环系统的控制设计
8.2 动态跟随系统设计
8.2.1 前馈控制设计
8.2.2 对扰动的处理
8.3 机械臂的轨迹规划
8.3.1 避障规划
8.3.2 笛卡儿系规划
8.3.3 设计实例
8.4 工业机器人的发展方向
8.4.1 协作机器人
8.4.2 伺服电机和智能算法
第三篇思考题
参考文献
前辅文
绪论
0.1 背景
0.1.1 自动控制学科的发展过程
0.1.2 自动控制系统的组成
0.1.3 自动控制技术与人工智能
0.2 关于神经网络
0.2.1 感知机
0.2.2 神经网络
0.2.3 优化目标
0.2.4 激活函数
0.2.5 注意力机制
0.3 本书的主要内容
0.4 自动控制系统的设计基础
第一篇 云台运动目标检测与跟踪控制系统
第1章 云台运动目标检测与跟踪控制系统的原理
1.1 概述
1.1.1 云台的分类
1.1.2 防抖功能
1.2 云台运动目标检测与跟踪的工作原理
1.2.1 系统的组成
1.2.2 云台系统的工作原理
1.3 云台运动目标检测与跟踪算法
1.3.1 目标检测算法
1.3.2 目标跟踪算法
第2章 云台运动目标检测与跟踪控制系统的控制方法
2.1 系统中各单元数学模型的建立
2.1.1 直流力矩电机的数学模型
2.1.2 电机驱动器的数学模型
2.1.3 速度调节器和位置调节器的数学模型
2.1 云台系统控制器的分析与设计
2.2.1 转速环的设计
2.2.2 位置环的设计
2.2.3 简化设计的验证
第3章 云台运动目标跟踪控制系统的工程设计
3.1 系统总体结构
3.1.1 云台目标检测系统的原理框图
3.1.2 云台目标检测系统各单元介绍
3.2 图像采集与处理
3.2.1 视觉系统原理
3.2.2 摄像头部分
3.2.3 图像处理器
3.2.4 OpenCV编程环境搭建
3.3 运动伺服控制系统设计
3.3.1 运动伺服主控制器
3.3.2 系统各单元的数字实现
3.3.3 伺服控制系统的硬件设计
3.4 云台运动控制系统的程序设计
3.4.1 云台运动控制系统的程序流程图
3.4.2 系统的程序环境
3.4.3 编译和运行程序
3.5 云台运动控制系统的发展方向
第一篇思考题
第二篇 四旋翼飞行控制系统
第4章 四旋翼飞行控制系统的工作原理
4.1 概述
4.1.1 飞行器的类型
4.1.2 无人机系统的构成
4.2 四旋翼飞行器的飞行运动
4.2.1 四旋翼飞行器的构成
4.2.2 四旋翼飞行器的飞行运动
4.3 四旋翼飞行系统单元的工作原理
4.3.1 惯性导航单元
4.3.2 执行机构一直流无刷电机
第5章 四旋翼飞行控制系统的设计
5.1 四旋翼的姿态解算
5.1.1 坐标系的定义
5.1.2 机体的姿态表示
5.1.3 旋转矩阵
5.1.4 IMUupdate算法
5.1.5 滤波算法
5.2 四旋翼无人机的控制模型
5.2.1 动力学模型
5.2.2 运动学模型
5.2.3 非线性动力学模型
5.3 四旋翼无人机控制器的分析与设计
5.3.1 位置控制器的设计方法
5.3.2 姿态控制器的设计方法
5.3.3 仿真验证
第6章 四旋翼飞行控制系统的开发实例
6.1 系统总体结构及硬件组成
6.2 传感器选型
6.2.1 IMU传感器模块
6.2.2 磁航向计模块
6.3 微处理器选型及电路设计
6.3.1 单片机最小系统
6.3.2 姿态数据采集电路设计
6.4 四旋翼控制系统程序设计
6.4.1 IC总线协议介绍
6.4.2 IMU模块数据采集
6.4.3 磁航向计数据采集
6.4.4 PID控制算法程序设计
6.5 四旋翼运动控制系统的发展方向
6.5.1 控制算法的进展
6.5.2 无人机外设的进展
第二篇思考题
第三篇 工业机器人运动控制系统
第7章 工业机器人运动控制系统的基本原理
7.1 概述
7.1.1 工业机器人的发展历程
7.1.2 工业机器人的应用领域
7.1.3 工业机器人的运动构型
7.2 工业机器人的基本原理
7.2.1 工业机器人的构成
7.2.2 驱动系统的选用原则
7.2.3 伺服驱动系统的工作原理
7.3 工业机器人的运动学和动力学
7.3.1 机械臂的运动学
7.3.2 机械臂的动力学
第8章 工业机器人运动控制系统的设计
8.1 机器臂控制策略
8.1.1 交流伺服电机的数学模型
8.1.2 齿轮传动模型
8.1.3 双闭环系统的控制设计
8.2 动态跟随系统设计
8.2.1 前馈控制设计
8.2.2 对扰动的处理
8.3 机械臂的轨迹规划
8.3.1 避障规划
8.3.2 笛卡儿系规划
8.3.3 设计实例
8.4 工业机器人的发展方向
8.4.1 协作机器人
8.4.2 伺服电机和智能算法
第三篇思考题
参考文献
